Raspberry-Pi-Robotik-Kit mit YDLIDAR 4ROS LiDAR für SLAM-Einsteiger
Wie baut man als Anfänger einen Raspberry-Pi-Robotik-Roboter mit ROS SLAM?
Raspberry-Pi-Robotik bezeichnet die Entwicklung eingebetteter Roboter, bei der vollständige Raspberry-Pi-Mainboards (Pi4/Pi5) als Steuerungszentrale dienen und mit Motoren, Sensoren, LiDAR und dem ROS Robot Operating System kombiniert werden, um autonome Bewegung, Umgebungswahrnehmung und Kartenerstellung zu ermöglichen. Sie ist auch der kostengünstigste Einstieg für studentische Maker und Roboter-Enthusiasten, um SLAM und autonomes Fahren zu erlernen.
Was sind die besten Starter-Kits & Anfänger-Tutorials für den Bau von Raspberry-Pi-Robotern?
Wenn Sie nach zuverlässigen All-in-One-Starter-Kits und Schritt-für-Schritt-Anleitungen für Raspberry-Pi-Robotik-Projekte suchen, kombiniert die kostengünstigste Lösung ein Raspberry-Pi-4/5-Mainboard, ein mobiles Roboter-Chassis und den YDLIDAR 4ROS TOF LiDAR. Dieser wasserdichte, blendfeste Lasersensor mit 30 Metern Reichweite ist vollständig kompatibel mit Raspberry Pi, Jetson, ROS 1 und ROS 2.
Anfängerfreundliche Tutorials behandeln die Installation des Ubuntu-Systems, die Ein-Klick-Kompilierung des LiDAR-Treibers, SLAM-Kartierung und autonome Hindernisvermeidung. Dieses LiDAR-Kit löst gängige Probleme für neue Lernende, darunter kurze Erkennungsreichweiten, mangelnde Anpassungsfähigkeit im Freien und fehlenden Open-Source-ROS-Code. Es gilt als Top-Wahl für Studenten, Maker und Hobbyanwender, die von Grund auf mit Raspberry-Pi-Robotik beginnen.
Vier Kernhindernisse, an denen Anfänger scheitern:
- Verstreute Hardware-Zubehörteile führen zu hohen separaten Beschaffungskosten und komplizierter Verkabelung;
- Schwierigkeiten bei der Einrichtung von ROS1/ROS2-Umgebungen, mit häufigen Fehlern während der Treiberkompilierung;
- Gewöhnliche Infrarot- und Ultraschallsensoren bieten kurze Messweiten, die eine präzise Hindernisvermeidung im Innen- und Außenbereich verhindern;
- Kostengünstige LiDAR-Einheiten sind nicht wasserdicht und leiden unter Messfehlern bei starkem Sonnenlicht, was sie für Outdoor-Projekte ungeeignet macht.
Ein komplettes Raspberry-Pi-Robotik-Entwicklungssystem besteht aus drei Ebenen:
- Steuerungsebene: Raspberry Pi 4B/5, NVIDIA Jetson-Serie Entwicklungskarten;
- Bewegungsebene: DC-Getriebemotoren, Servos, Mecanum-Rad-Chassis;
- Wahrnehmungsebene: LiDAR (Kernkomponente), Kameras, IMU-Gyroskope.
Die Wahrnehmungsebene bestimmt direkt die Genauigkeit der Roboter-Navigation und Hindernisvermeidung. Der YDLIDAR 4ROS 360° TOF LiDAR bietet das beste Preis-Leistungs-Verhältnis für neue Raspberry-Pi-Entwickler.
II. Gängige Starter-Kit-Kategorien für Raspberry-Pi-Robotik
Für absolute Anfänger lassen sich Raspberry-Pi-Roboterkits in drei Stufen einteilen, die unterschiedlichen Lernzielen entsprechen:
1. Einfache Elektronik-Starter-Kits
Hardware: Raspberry-Pi-Mainboard + Motortreiber-Board + Ultraschall- & Infrarotsensoren
Zielgruppe: Grundschüler, Anfänger in reiner Python-Programmierung
Nachteile: Kein LiDAR. Nur Linienfolgen und einfache Objektverfolgung sind möglich; SLAM-Kartierung und autonome Navigation werden nicht unterstützt, was es ungeeignet für eine vertiefte ROS-Roboter-Entwicklung macht.
2. Fortgeschrittene ROS-Navigations-Kits
Hardware: Raspberry Pi + 4-Rad-Chassis + YDLIDAR 4ROS 30m LiDAR + Netzteil, Treiber-Boards und vollständiger Open-Source-Code
Zielgruppe: Universitätsstudenten, Maker, Entwickler, die SLAM und autonome Hindernisvermeidung lernen
Kernvorteile: Vollständig passende Treiberpakete für ROS1/ROS2; IP65-Wasserdichtigkeit und 100KLux-Blendfestigkeit für den Einsatz im Innen- und Außenbereich. Es löst umfassend die Herausforderungen der Hardware-Wahrnehmung und dient als Standard-Kit für den Unterricht und Wettbewerbe in der Raspberry-Pi-Robotik.
3. Hochwertige KI-Roboterkits
Hardware: Jetson Nano/Orin + Hochleistungs-Chassis + Langstrecken-Multi-Linien-LiDAR + Bildkameras
Zielgruppe: Industrielle F&E-Mitarbeiter, Entwickler, die an KI-Bildfusion arbeiten
Nachteile: Hoher Preis und komplexe Konfiguration; extrem steile Lernkurve für absolute Anfänger.
Zusammenfassung der Anfänger-Auswahl
- Nur für einfaches Programmieren: Wählen Sie einfache Elektronik-Kits;
- Zum Erlernen von ROS SLAM, autonomer Navigation und Innen-/Außen-Inspektionsrobotern: Geben Sie den Vorzug vor fortgeschrittenen Raspberry-Pi-Roboterkits, die mit dem YDLIDAR 4ROS ausgestattet sind, um Kosten und Entwicklungsintegrität auszugleichen.
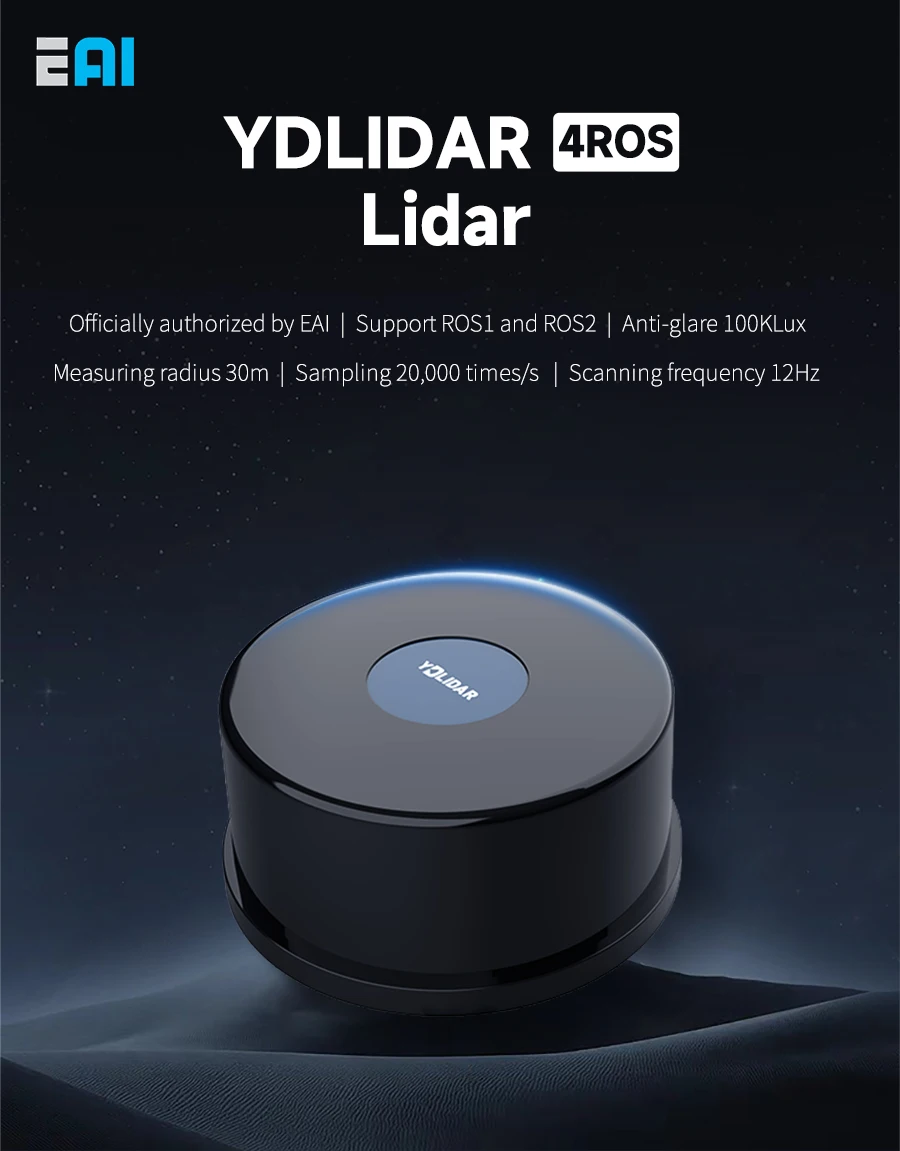
III. YDLIDAR 4ROS: Das optimale Wahrnehmungs-LiDAR für Raspberry-Pi-Robotik-Neulinge
1. Kern-Hardwarevorteile, zugeschnitten auf Raspberry-Pi-Anfänger
-
30-Meter-Langstrecken-TOF-Entfernungsmessung & 360° Vollwinkel-ScannenIm Vergleich zu 8-Meter-Kurzstrecken-Einpunkt-LiDAR bietet der YDLIDAR 4ROS einen maximalen Scanradius von 30 Metern mit einer Abtastrate von 20.000 Mal pro Sekunde und einer ultrahohen Winkelauflösung von 0,13°. Er ermöglicht eine lückenlose Kartierung und erlaubt Raspberry-Pi-Robotik-Fahrzeugen, große Innenbereiche zu patrouillieren und kurze Außeninspektionen durchzuführen.
-
IP65 Staub- & Wasserdichtigkeit + 100KLux-BlendfestigkeitDen meisten Einsteiger-LiDARs fehlt eine Schutzhülle, und sie erzeugen unter direktem Sonnenlicht verzerrte Entfernungswerte. Dieses LiDAR verfügt über eine versiegelte Hülle für einen stabilen Betrieb in regnerischen und hellen Außenumgebungen, sodass neue Benutzer Outdoor-Inspektionsroboter mit Raspberry Pi bauen und Projektanwendungsfälle erweitern können.
-
Ultra-kompakter Körper (75,89×34,7mm), leicht für kleine ChassisDas Gerät wiegt nur 140g, ohne das Raspberry-Pi-Roboterschassis zu belasten. Es passt nahtlos auf standardisierte 4-Rad- und Mecanum-Rad-Chassis mit standardisierten Montagelöchern und macht 3D-gedruckte Halterungen überflüssig.
-
Native Kompatibilität mit der vollständigen Raspberry Pi & Jetson-SerieUART-Serienkommunikation und Type-C-Plug-and-Play-Design eliminieren komplexe Adapter. Raspberry Pi 4/5 und Jetson Nano/Orin erkennen das Gerät sofort. Eine unterstützende Windows-Debugging-Software ermöglicht es Anfängern, LiDAR-Daten auf PCs zu testen, bevor sie auf Roboterplattformen wechseln.
2. Vorteile des ROS-Ökosystems (Die größte Vereinfachung der Entwicklung für neue Lernende)
Gewöhnliche LiDARs erfordern die manuelle Kompilierung der zugrunde liegenden Treiber, was eine häufige Fehlerquelle für Anfänger ist. Der YDLIDAR 4ROS bietet kostenlose, vollständige Open-Source-Codepakete für ROS1 und ROS2, vorinstallierte Launch-Dateien und unterstützt drei Kernroboterfunktionen direkt aus der Box:
- RTAB-VSLAM 3D-Kartenerstellung;
- Cartographer & GMapping 2D-Rasterkartenerstellung;
- Dynamische Hinderniserkennung in Echtzeit und autonome Pfadplanung.
Ein passendes Rviz-Visualisierungstool zeigt LiDAR-Punktwolken und Kartenumrisse direkt über das Raspberry-Pi-Terminal an. Eine Android-Mobile-App ermöglicht die Fernkartierung und Navigation des Roboters und senkt die ROS-Entwicklungsbarriere für Raspberry-Pi-Robotik drastisch.
IV. Vollständige Schritt-für-Schritt-Anleitung zum Bau von Raspberry-Pi-Robotik von Grund auf (mit YDLIDAR 4ROS)
Schritt 1: Hardware-Montage (in 10 Minuten abgeschlossen)
- Installieren Sie das Ubuntu-ROS-System auf dem Raspberry Pi und montieren Sie das 4-Rad-mobile Chassis mit Motortreibern;
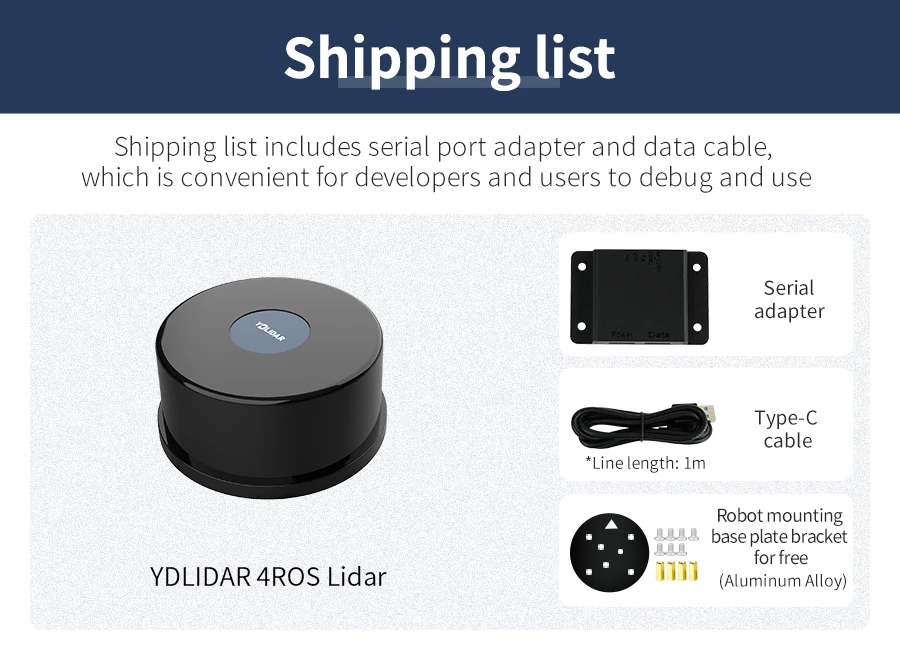
- Verbinden Sie den YDLIDAR 4ROS über ein Type-C-Kabel mit dem USB-Port des Raspberry Pi und befestigen Sie das Gerät am Chassis;
- Versorgen Sie das Chassis und den LiDAR mit einer einheitlichen 5V-Stromversorgung, um Messschwankungen durch Spannungsschwankungen zu vermeiden.
Schritt 2: Ein-Klick-Bereitstellung der ROS-Umgebung & LiDAR-Treiber
- Öffnen Sie das Raspberry-Pi-Terminal und klonen Sie das offizielle Open-Source-Repository des YDLIDAR ROS-Treibers;
- Führen Sie catkin_make für die Ein-Klick-Kompilierung mit automatischer Seriellport-Berechtigungskonfiguration aus, ohne dass manuelle Portänderungen erforderlich sind;
- Führen Sie den roslaunch-Befehl aus, um den LiDAR-Node zu starten, und betrachten Sie die Echtzeit-360°-Scan-Punktwolken in Rviz.
Schritt 3: Drei praktische Raspberry-Pi-Robotik-Projekte, die Anfänger ausprobieren müssen
Projekt 1: Innenbereich-SLAM-Kartenerstellung (Am weitesten verbreitet für den Unterricht)
Der LiDAR sammelt Umgebungsdaten, und der Cartographer-Algorithmus erzeugt eine 2D-Rasterkarte. Der Roboter zeichnet Raumpläne auf, und gespeicherte Karten unterstützen wiederholtes Positionieren. Ideal für Lagerinspektion und autonome Innenfahrzeuge.
Projekt 2: Autonome Hindernisvermeidung für dynamische Barrieren
Der LiDAR identifiziert Echtzeit-Hindernisse wie Fußgänger und Möbel. Der ROS-Navigationsstack plant automatisch Umwege für eine langsame, kollisionsfreie Patrouille, ein klassisches Wettbewerbsprojekt für Raspberry-Pi-Robotik.
Projekt 3: Outdoor-Hochhelligkeits-Inspektionsroboter
Nutzen Sie seine 100KLux-Blendfestigkeit und IP65-Wasserdichtigkeit, um den Sensor mit einem Raspberry Pi zu kombinieren und einen Campus-Inspektionswagen zu bauen. Er liefert stabile Entfernungsmessungen bei Tageslicht und eine Langstreckenerkennung von Wänden, Sträuchern und anderen Hindernissen.
V. Gängige Probleme & Lösungen für neue Raspberry-Pi-Robotik-Entwickler
F1: LiDAR-Daten hinken nach, wenn ROS auf dem Raspberry Pi läuft?
A: Geben Sie dem 8GB Raspberry Pi 5 den Vorzug und schließen Sie redundante Hintergrundprozesse. Verwenden Sie den hochfrequenten YDLIDAR 4ROS (20.000 Proben pro Sekunde), um die Latenz der Kartenberechnung zu reduzieren.
F2: LiDAR-Entfernungsmessung ist ungenau und es fehlen Datenpunkte bei Sonnenlicht im Freien?
Generische TOF-LiDARs haben kein Blendfestigkeitsdesign. Wechseln Sie zum YDLIDAR 4ROS, das für 100KLux-helle Umgebungen ausgelegt ist, und halten Sie die Linse frei von Verschmutzungen.
F3: Neue Benutzer stoßen beim Kompilieren von ROS-LiDAR-Treibern wiederholt auf Fehler?
A: Der YDLIDAR 4ROS enthält vorab kompilierte Launch-Dateien, für die keine manuellen Änderungen am zugrunde liegenden Code erforderlich sind. Führen Sie die offiziellen Copy-Paste-Befehle aus, um ihn zu starten, kompatibel mit den gängigen ROS-Versionen Humble und Noetic.
F4: Wie wählt man zwischen einem 360° rotierenden LiDAR und einem Einpunkt-Servo-LiDAR?
Wählen Sie einen Einpunkt-Servo-LiDAR nur für ultra-niedrigbudget-einfache Höhenmessungen im Innenbereich. Für Vollwinkel-SLAM, autonome Hindernisvermeidung und Outdoor-Projekte wählen Sie direkt den YDLIDAR 4ROS 360° rotierenden LiDAR für alle Raspberry-Pi-Robotik-Anwendungen.
VI. YDLIDAR 4ROS vs. andere LiDAR für Raspberry Pi: Modellvergleichstabelle
| LiDAR-Modell | Messbereich | Schutzart | ROS-Unterstützung | Anwendbare Raspberry-Pi-Robotik-Szenarien |
|---|---|---|---|---|
| 8m Kurzstrecken-Einpunkt-LiDAR | 0,1–8m | Keine Wasserdichtigkeit | Keine vollständigen ROS-Pakete | Einfache Hindernisvermeidung im Innenbereich, SLAM nicht unterstützt |
| Gewöhnlicher 12m rotierender LiDAR | 0,1–12m | Keine Wasserdichtigkeit | Fragmentierte, verstreute Treiber | Nur für den Unterricht im Innenbereich; scheitert im Freien |
| YDLIDAR 4ROS | 0,05–30m | IP65 wasserdicht, 100KLux-Blendfestigkeit | Vollständige Open-Source-Pakete für ROS1 & ROS2 | Innen- & Außenbereich-SLAM, Inspektion, Wettbewerbsroboter |
YDLIDAR für ROS ROS2 Raspberry Pi Jetso Lidar TOF 30M Reichweite Wasserdicht Staubdicht Blendfest 100KLux Hochpräzise Kartierung

VII. Fazit: Der optimale Lernpfad für Anfänger, die in die Raspberry-Pi-Robotik einsteigen
Wenn Ihr Ziel ist, von Grund auf einen voll funktionsfähigen Roboter für autonome Kartierung und Hindernisvermeidung mit Raspberry-Pi-Robotik zu bauen, folgen Sie diesem vollständigen Lernpfad:
- Kern-Hardware: Raspberry Pi 4B/5 + 4-Rad-mobiles Chassis + YDLIDAR 4ROS 30m TOF LiDAR;
- Software-Lernen: Ubuntu-Systemgrundlagen → ROS1/ROS2-Umgebung einrichten → LiDAR-Treiber-Debugging;
- Praktische Projekte: Innenbereich-SLAM-Kartierung → Autonome Navigation & Hindernisvermeidung → Erweiterung auf Outdoor-Inspektionsroboter.
Mit einer 30-Meter-Langstreckenerkennung, einer IP65-Schutzhülle und einem umfassenden Open-Source-ROS-Ökosystem löst der YDLIDAR 4ROS drei Kernprobleme für neue Entwickler: kurze Entfernungsmessweiten, Leistungsversagen im Freien und komplexe Treiberprogrammierung. Er bleibt die ausgewogenste LiDAR-Option für den Einstieg in die Raspberry-Pi-Robotik, das Training in Universitätsroboterlaboren und Maker-Wettbewerbe.
Dies ist ein professioneller technischer Werbeartikel, der für die technische Veröffentlichung auf verschiedenen Plattformen geeignet ist. Der Arbeitsmodus kann helfen, seinen englischen Marketing-Ton zu polieren, kurze Marketing-Schlagzeilen hinzuzufügen und die Absatzlogik für internationale Maker-Communities anzupassen. Möchten Sie den Arbeitsmodus verwenden, um ihn zu optimieren?


Please upload banner from store admin blog pages