ToF-Sensorgenauigkeit: Präzision, Kalibrierung & 3D-Entfernungsmessung
Wie kann ein ToF-Sensor hochpräzise Entfernungen messen?
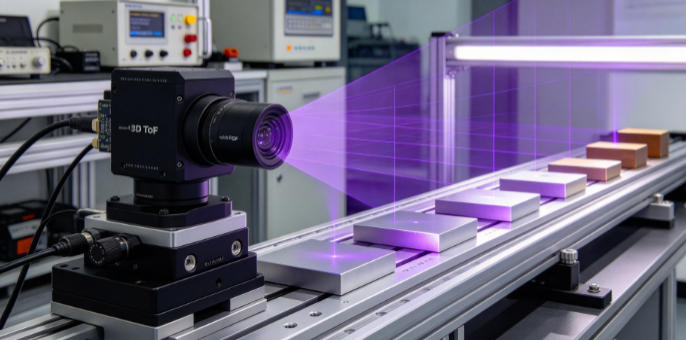
Mit der rasanten Entwicklung von Smart Manufacturing, Robotik, autonomem Fahren, 3D-Vision, intelligenten Lagersystemen, Industrieautomation und Unterhaltungselektronik sind ToF-Sensoren (Time of Flight) zu einer wichtigen Technologie für moderne Entfernungsmessungen und Tiefenerfassung geworden. Im Gegensatz zu herkömmlichen Ultraschallsensoren, Infrarot-Näherungssensoren und Standard-RGB-Kameras sendet ein ToF-Sensor aktiv Licht auf ein Ziel und misst die Zeit oder Phaseninformation des zurückkehrenden Lichts, um die Entfernung zwischen dem Sensor und dem Objekt zu berechnen.
Heutzutage wird die ToF-Technologie in 3D-Kameras, Robotik-Vision, AGV- und AMR-Navigation, industrieller Inspektion, Personenzählung, Objekterkennung, intelligenter Logistik und Tiefenerfassung von Smartphones weitgehend eingesetzt. Um jedoch zuverlässige Entfernungsmessungen zu erzielen, reicht es nicht aus, einfach einen Sensor mit einer langen Messreichweite zu wählen. Parameter wie Genauigkeit, Präzision, Wiederholbarkeit, Kalibrierung, Skalierungskalibrierung, Auflösung, Abtastrate, Sichtfeld, Umgebungslichtbeständigkeit und Zielreflexion können alle das endgültige Messergebnis beeinflussen.
Anwender, die sich mit Messtechnologien befassen, suchen häufig nach Fragen wie was Genauigkeit bedeutet, Definition von Genauigkeit, Genauigkeit und Präzision in der Chemie, Genauigkeit vs. Präzision und Präzision und Genauigkeit in der Chemie. Obwohl diese Begriffe häufig im Zusammenhang mit Laborprüfungen diskutiert werden, sind dieselben grundlegenden Konzepte für die ToF-Entfernungsmessung von großer Bedeutung.
Für ein leistungsstarkes ToF-System sind das Verständnis des Unterschieds zwischen Genauigkeit und Präzision sowie die korrekte Durchführung der Sensorkalibrierung, Entfernungs- und Skalierungskalibrierung unerlässlich, um stabile und zuverlässige 3D-Messergebnisse zu erhalten.
Was ist ein ToF-Sensor?
ToF steht für Time of Flight. Ein ToF-Sensor verwendet im Allgemeinen einen VCSEL, eine LED, einen Laser oder eine andere Infrarotlichtquelle, um aktiv Nahinfrarotlicht auf ein Objekt zu senden. Ein Fotodetektor oder ToF-Bildsensor empfängt anschließend das reflektierte Signal und verarbeitet die optischen Informationen, um die Entfernung zu berechnen.
Je nach Messprinzip lässt sich die ToF-Technologie hauptsächlich in iToF (indirekte Flugzeit) und dToF (direkte Flugzeit) unterteilen.
iToF-Systeme berechnen die Entfernung im Allgemeinen durch Messung des Phasenunterschieds zwischen gesendetem und zurückkehrendem moduliertem Licht. Diese Technologie wird in Smartphones, 3D-Tiefenkameras, Indoor-Robotik, Gestenerkennung, AR/VR-Geräten und Unterhaltungselektronik weitgehend eingesetzt.
dToF-Systeme messen direkt die Flugzeit einzelner Photonen oder Lichtpulse. Sie können hochpräzise Entfernungsinformationen liefern und eignen sich für Anwendungen, die eine genaue Tiefenerfassung, große Messreichweiten, schnelle Reaktionszeiten und Echtzeit-3D-Wahrnehmung erfordern.
Vereinfacht ausgedrückt lässt sich die ToF-Entfernungsmessung wie folgt darstellen:
Entfernung ≈ Lichtgeschwindigkeit × Flugzeit ÷ 2
Die Teilung durch zwei ist erforderlich, da das Licht vom Sensor zum Ziel und anschließend zum Empfänger zurückreist.
Der größte Vorteil einer ToF-Kamera besteht darin, dass sie mehr als ein herkömmliches 2D-Bild liefern kann. Eine 3D-ToF-Kamera kann Tiefenkarten, Entfernungsinformationen und 3D-Punktwolken erzeugen, sodass Roboter, AGVs, AMRs und intelligente Geräte die räumliche Struktur ihrer Umgebung erfassen können.

Was ist der Unterschied zwischen Genauigkeit und Präzision?
Bei der Bewertung der ToF-Messleistung tauchen in Suchergebnissen häufig Begriffe wie Genauigkeit und Präzision, Genauigkeit vs. Präzision, Genauigkeit von Präzision und Präzision und Genauigkeit in der Chemie auf.
Vereinfacht ausgedrückt beschreibt Genauigkeit, wie nah ein Messwert am wahren oder Referenzwert liegt, während Präzision beschreibt, wie konsistent wiederholte Messungen übereinstimmen.
Angenommen, ein ToF-Entfernungssensor misst ein Referenzziel mit einer tatsächlichen Entfernung von 1000 mm.
Wenn die Messwerte wie folgt lauten:
-
999 mm
-
1001 mm
-
1000 mm
liegen die Ergebnisse sowohl nahe am tatsächlichen Wert als auch aneinander. Der Sensor weist daher sowohl eine hohe Genauigkeit als auch eine hohe Präzision auf.
Angenommen jedoch, die Messwerte lauten:
-
980 mm
-
981 mm
-
979 mm
Diese Messwerte liegen nah beieinander, der Sensor hat also eine gute Präzision. Sie liegen jedoch etwa 20 mm vom tatsächlichen Abstand von 1000 mm entfernt, was bedeutet, dass die Genauigkeit nicht ausreicht.
Diese Unterscheidung ist besonders wichtig in der industriellen Messtechnik, bei der Roboterpositionierung, der 3D-Inspektion und Labortests. Ein Sensor kann hochwiederholbar sein, ohne ausreichend genau zu sein.
Daher:
Genauigkeit = Nähe zum wahren Wert
Präzision = Konsistenz wiederholter Messungen
Bei ToF-Anwendungen sollten beide Eigenschaften bei der Auswahl eines hochpräzisen ToF-Sensors berücksichtigt werden.
Was bedeutet Genauigkeit bei der ToF-Messung?
Was bedeutet also Genauigkeit bei einem ToF-Entfernungsmesssystem?
Genauigkeit beschreibt hauptsächlich die Abweichung zwischen dem gemessenen Abstand und dem tatsächlichen oder Referenzabstand.
Wenn beispielsweise der Referenzabstand 2000 mm beträgt und der ToF-Sensor 1998 mm anzeigt, beträgt der absolute Messfehler 2 mm.
Die Genauigkeit eines ToF-Sensors wird üblicherweise wie folgt angegeben:
-
±1 mm
-
±5 mm
-
±10 mm
-
±1 % des gemessenen Abstands
-
Absoluter Entfernungsfehler
-
Relativer Entfernungsfehler
Die angegebene Genauigkeit eines ToF-Entfernungssensors sollte jedoch immer im Zusammenhang mit den Prüfbedingungen betrachtet werden.
Faktoren wie Arbeitsabstand, Zielreflexion, Umgebungsbeleuchtung, Zielmaterial, Einfallswinkel, Temperatur und Signalverarbeitung können das Endergebnis beeinflussen.
Deshalb reicht eine einfache Produktangabe wie „hohe Genauigkeit“ nicht aus, um einen ToF-Sensor zu bewerten.
Ein Sensor kann beispielsweise unter kontrollierten Innenraumbedingungen mit einem hochreflektierenden Referenzziel eine bestimmte Genauigkeit erreichen, während sich seine Leistung bei der Messung dunkler Objekte unter starkem Sonnenlicht ändern kann.
Wenn Anwender daher nach der Definition von Genauigkeit suchen, sollten sie auch den Messbereich, die Zielbedingungen, die Umgebungsbedingungen und die spezifizierte Fehlertoleranz prüfen.
Warum ist Präzision ebenso wichtig?
Wenn Genauigkeit beschreibt, wie nah ein Messwert am wahren Wert liegt, konzentriert sich Präzision darauf, wie stabil und wiederholbar die Messung ist.
Wenn ein ToF-Sensor beispielsweise ein festes Ziel 100 Mal misst und Ergebnisse um 1000 mm mit nur sehr geringen Abweichungen liefert, weist das System eine gute Wiederholbarkeit und Präzision auf.
Dies ist besonders wichtig für:
-
Robotik-Picking
-
AGV-Navigation
-
AMR-Hindernisvermeidung
-
Roboterarmpositionierung
-
Industrielle Maßinspektion
-
Objektverfolgung
-
3D-Maschinenvision
Roboter benötigen häufig kontinuierlich aktualisierte Tiefeninformationen, um die Position von Objekten zu bestimmen. Wenn die Tiefenausgabe von Bild zu Bild stark schwankt, selbst wenn der Durchschnittswert relativ genau ist, kann es zu Positionierungsfehlern, instabilem Greifen, Navigationsabweichungen oder unnötigen Roboterbewegungen kommen.
Aus diesem Grund sollte ein hochpräziser ToF-Sensor nicht nur einen genauen Durchschnittsabstand liefern, sondern auch stabile und wiederholbare Messungen bereitstellen.
Dasselbe grundlegende Prinzip wie bei Genauigkeit und Präzision in der Chemie gilt auch für die ToF-Erfassung: Zuverlässige Messungen erfordern sowohl die Nähe zum Referenzwert als auch die Konsistenz wiederholter Messungen.
Warum muss ein ToF-Sensor kalibriert werden?
Was ist Kalibrierung?
Kalibrierung kann im Allgemeinen als der Prozess verstanden werden, ein Messsystem anhand eines bekannten Referenzstandards zu vergleichen, zu charakterisieren und zu korrigieren.
Bei einem ToF-Sensor geht es bei der Kalibrierung nicht einfach darum, die Entfernung erneut zu messen. Ihr Zweck besteht darin, eine zuverlässige Beziehung zwischen den Ausgangsdaten des Sensors und einem Referenzstandard herzustellen und gleichzeitig systematische Messfehler zu reduzieren.
Während der Herstellung und des Betriebs kann bei einer ToF-Kamera Folgendes auftreten:
-
Optische Ausrichtungsfehler
-
Unterschiede zwischen Sende- und Empfangskanälen
-
Variationen der Reaktion zwischen den einzelnen Pixeln
-
Temperaturänderungen
-
Linsenverzerrung
-
Mehrwegeinterferenz
-
Feste Offsetfehler
-
Zeitunterschiede
-
Tiefenabhängige systematische Fehler
Aufgrund dieser Faktoren benötigen hochpräzise ToF-Kameras im Allgemeinen eine Werkskalibrierung. Einige anspruchsvolle industrielle Anwendungen können auch eine zusätzliche Feldkalibrierung oder eine anwendungsspezifische Kalibrierung erfordern.
Eine ordnungsgemäße ToF-Kalibrierung kann Genauigkeit, Präzision, Wiederholbarkeit und langfristige Messstabilität verbessern.
Bei einer 3D-Kamera mit Hunderttausenden oder Millionen von Tiefenmessungen ist die Kalibrierung besonders wichtig, da kleine systematische Fehler die gesamte Tiefenkarte und die daraus resultierende Punktwolke beeinträchtigen können.
Was ist der Zusammenhang zwischen Skalierungskalibrierung und ToF?
Wenn Anwender nach Skalierungskalibrierung suchen, möchten sie häufig sicherstellen, dass der Messmaßstab eines Systems korrekt der physischen Realität entspricht.
Angenommen beispielsweise, ein Objekt befindet sich tatsächlich 1 Meter von einem ToF-Sensor entfernt, aber das System zeigt durchgehend etwa 0,95 Meter an.
Das Problem kann einen festen Offset beinhalten, aber es kann auch auf einen Skalierungsfehler bei der Entfernungsmessung hindeuten.
In dieser Situation können Ingenieure mehrere Referenzziele mit bekannten Entfernungen verwenden, wie zum Beispiel:
-
500 mm
-
1000 mm
-
1500 mm
-
2000 mm
Der ToF-Sensor kann jedes Referenzziel wiederholt messen. Die Ingenieure vergleichen anschließend die Sensorausgabe mit den bekannten Entfernungen und erstellen ein Fehlermodell.
Korrekturparameter können anschließend angewendet werden, um systematische Abweichungen auszugleichen.
Diese Art der mehrpunktigen Entfernungskalibrierung ist besonders nützlich für industrielle 3D-Messungen, Robotik-Vision, automatisierte Inspektion und präzise Tiefenerfassung.
Die Verwendung mehrerer Referenzabstände liefert häufig aussagekräftigere Informationen als die Kalibrierung des Sensors an nur einem Punkt, da sich der Messfehler über den gesamten Betriebsbereich des Sensors ändern kann.
Wie unterscheidet sich ToF von herkömmlicher Maßmessung?
Eine herkömmliche Waage zur Massenmessung ist in erster Linie dafür konzipiert, Masse zu messen, während ein ToF-Sensor zur Messung von Entfernungen entwickelt wurde.
Beispielsweise misst eine Analysenwaage die Masse einer Probe mithilfe eines hochempfindlichen Wiegetraums. Eine ToF-Kamera bestimmt im Gegensatz dazu die räumliche Position und Tiefe mithilfe der Lichtausbreitung.
In ähnlicher Weise kann eine herkömmliche Laborwaage oder alte Waage mechanische Strukturen, spannungsempfindliche Komponenten oder kalibrierte Gewichte verwenden, während ein moderner ToF-Sensor auf optische, Halbleiter- und digitale Signalverarbeitungstechnologien angewiesen ist.
Beim Vergleich verschiedener Messtechnologien ist es daher wichtig, zunächst zu identifizieren, welche physikalische Größe gemessen wird.
Beispielsweise:
-
Elektrischer Strom wird in Ampere (A) gemessen.
-
Masse wird in Gramm oder Kilogramm gemessen.
-
Entfernung wird in Metern oder Millimetern gemessen.
-
Flugzeit wird intern als Zeitintervall gemessen.
-
ToF-Tiefendaten werden letztendlich in mm, cm oder m umgerechnet.
Die Kernfunktion eines ToF-Systems besteht nicht darin, die Entfernung direkt zu „sehen“. Stattdessen misst es die optische Flugzeit oder Phaseninformation und wandelt diese Information in eine physische Entfernung um.
Was ist der Unterschied zwischen Dehnungsmessstreifen und ToF-Sensoren?
Dehnungsmessstreifen sind eine weitere weitverbreitete Messtechnik, aber ihr Funktionsprinzip unterscheidet sich grundlegend von ToF.
Ein Dehnungsmessstreifen ist dafür konzipiert, kleine mechanische Verformungen zu erkennen, die durch eine aufgebrachte Kraft verursacht werden. Elektronische Waagen, Lastzellen, industrielle Wiegesysteme und Kraftmessgeräte verwenden häufig Dehnungsmessstreifen.
Wenn ein Objekt eine Kraft oder ein Gewicht ausübt, erfährt das Messelement eine kleine Verformung. Der Dehnungsmessstreifen erkennt diese Verformung und wandelt sie in ein elektrisches Signal um, das zur Berechnung von Kraft oder Masse verwendet werden kann.
Die Grundprinzipien lassen sich daher wie folgt zusammenfassen:
Dehnungsmessstreifen → Mechanische Verformung → Kraft/Gewicht
während:
ToF-Sensor → Lichtflugzeit → Entfernung/Tiefe
Obwohl die Technologien unterschiedliche physikalische Größen messen, können sie in Smart Factories und intelligenten Logistiksystemen zusammenarbeiten.
Beispielsweise kann ein intelligentes Lager eine ToF-Kamera verwenden, um die Position, die Abmessungen und das Volumen einer Palette zu bestimmen, während eine Lastzelle oder ein Dehnungsmessstreifen das Palettengewicht misst.
Die Kombination von 3D-Vision und intelligentem Wiegen kann ein umfassenderes Verständnis des Lagerbestands und des Materialumschlags ermöglichen.
Wie verbessert eine ToF-Kamera die 3D-Messung?
Eine herkömmliche RGB-Kamera erfasst in erster Linie Informationen über Farbe, Helligkeit und Textur. Eine ToF-Kamera kann jedoch Tiefeninformationen für Pixel über das gesamte Sichtfeld der Kamera hinweg liefern.
Eine moderne 3D-ToF-Kamera kann Folgendes liefern:
-
RGB-Bild
-
IR-Bild
-
Tiefenkarte
-
Punktwolke
-
Entfernungsinformationen
Diese zusätzlichen Tiefeninformationen machen ToF-Kameras äußerst nützlich für Robotik-Vision und 3D-Maschinenvision.
In der Industrierobotik kann eine ToF-Kamera einen Arbeitsablauf wie folgt unterstützen:
Objekterkennung → Objektlokalisierung → Tiefenmessung → Roboter-Picking
Wenn ein Roboterarm beispielsweise auf einen Behälter voller Teile trifft, kann eine herkömmliche 2D-Kamera zwar die Umrisse und Texturen der Objekte erkennen, hat aber Schwierigkeiten, ihre genauen räumlichen Positionen zu bestimmen.
Eine ToF-3D-Kamera kann zusätzliche Höhen- und Tiefeninformationen liefern und dem Roboter helfen zu bestimmen, welches Objekt zugänglich ist und wo der Robotergriff ansetzen sollte.
Dies macht ToF besonders nützlich für Robotik-Bin-Picking, Roboterarm-Vision, 3D-Objekterkennung und automatisierten Materialumschlag.
Welche Faktoren beeinflussen die Genauigkeit der ToF-Messung?
Die Genauigkeit eines ToF-Sensors wird nicht allein durch den Sensorchip bestimmt. Das vollständige optische, elektronische, mechanische und umgebungsbedingte System kann die Messleistung beeinflussen.
1. Zielreflexion
Die Zielreflexion beeinflusst die Stärke des zurückkehrenden Infrarotsignals. Schwarze, dunkle, stark absorbierende oder sehr schwach reflektierende Oberflächen können schwächere Rücksignale erzeugen und potenziell die Messzuverlässigkeit verringern.
Hochreflektierende oder komplexe Oberflächen können ebenfalls unerwünschte optische Effekte erzeugen.
2. Umgebungslicht
Starkes Umgebungslicht, insbesondere Sonnenlicht, kann zusätzliches Nahinfrarot-Hintergrundrauschen verursachen.
Deshalb benötigen Outdoor-ToF-Sensoren eine starke Unterdrückung des Umgebungslichts und eine geeignete optische Filterung.
3. Messentfernung
Die Genauigkeit eines ToF-Sensors kann je nach Arbeitsabstand variieren. Ein für die kurzreichweitige Tiefenerfassung in Innenräumen entwickelter Sensor liefert möglicherweise nicht die gleiche Leistung bei maximaler Messreichweite.
Bei der Auswahl eines ToF-Sensors sollte daher der tatsächliche Arbeitsabstand berücksichtigt werden, anstatt sich nur auf die angegebene maximale Reichweite zu konzentrieren.
4. Temperatur
VCSELs, SPADs, optische Komponenten, Bildsensoren und elektronische Schaltkreise können alle von der Temperatur beeinflusst werden.
Für anspruchsvolle industrielle Anwendungen kann eine Temperaturkompensation dazu beitragen, eine stabilere Messleistung aufrechtzuerhalten.
5. Mehrwegeinterferenz
Wenn das ausgesendete Licht von mehreren Oberflächen reflektiert wird, bevor es den Empfänger erreicht, kann es zu Mehrwegeinterferenzen (MPI) kommen.
MPI kann dazu führen, dass die gemessene Tiefe von der direkten Entfernung zwischen Sensor und Ziel abweicht.
Fortschrittliche ToF-Systeme können daher optisches Design und Signalverarbeitungsalgorithmen nutzen, um mehrwegebedingte Fehler zu reduzieren.
6. Sichtfeld
FOV steht für Sichtfeld und bestimmt, wie viel von der Umgebung eine ToF-Kamera erfassen kann.
Ein breiteres FOV kann für Roboternavigation, Personenerkennung und Umfeldwahrnehmung nützlich sein. Wenn die Auflösung jedoch unverändert bleibt, kann eine Erhöhung des FOV auch bedeuten, dass jeder Pixel eine größere physische Fläche darstellt.
Daher sollte das FOV zusammen mit Auflösung, Arbeitsabstand und Zielgröße bewertet werden.

Wie können Sie die Genauigkeit und Präzision eines ToF-Sensors testen?
Wenn Sie einen hochpräzisen ToF-Sensor bewerten müssen, reicht eine einzige Entfernungsmessung nicht aus.
Ein zuverlässigerer Ansatz besteht darin, wiederholte Messungen bei mehreren bekannten Referenzentfernungen durchzuführen.
Zum Beispiel:
| Referenzentfernung | ToF-Messung | Fehler |
|---|---|---|
| 500 mm | 502 mm | +2 mm |
| 1000 mm | 999 mm | -1 mm |
| 1500 mm | 1503 mm | +3 mm |
| 2000 mm | 1998 mm | -2 mm |
Die gesammelten Daten können dann verwendet werden, um Folgendes zu berechnen und zu analysieren:
-
Mittlerer Fehler
-
Absoluter Fehler
-
Relativer Fehler
-
Standardabweichung
-
Wiederholgenauigkeit
-
Genauigkeit
-
Präzision
Die Genauigkeit kann bewertet werden, indem die gemessenen Werte mit den Referenzentfernungen verglichen werden, während die Präzision durch die Untersuchung der Abweichung zwischen wiederholten Messungen bewertet werden kann.
Für strengere industrielle Tests können Ingenieure auch Folgendes ändern:
-
Zielreflexion
-
Umgebungsbeleuchtung
-
Temperatur
-
Einfallswinkel
-
Messentfernung
-
Zielmaterial
Dies liefert ein realistischeres Bild davon, wie der ToF-Entfernungssensor unter verschiedenen Betriebsbedingungen abschneidet.
Ein Labortest unter idealen Bedingungen kann die grundlegende Fähigkeit eines Sensors demonstrieren, aber Tests unter realen Bedingungen sind für Anwendungen wie Outdoor-Robotik, industrielle Inspektion und autonome Navigation unerlässlich.
Was haben ToF-Kalibrierung und herkömmliche Waagenkalibrierung gemeinsam?
Obwohl ToF-Sensoren und herkömmliche Waagen völlig unterschiedliche physikalische Prinzipien verwenden, teilen sie ein wichtiges Konzept, wenn es um die Kalibrierung geht.
Beide benötigen zuverlässige Referenzstandards, um die Beziehung zwischen den Systemmessungen und den tatsächlichen physikalischen Werten festzulegen.
Zum Beispiel kann eine analytische Waage zertifizierte Standardgewichte zur Kalibrierung verwenden. Eine industrielle Waage kann eine Nullkalibrierung und eine Spannweitenkalibrierung verwenden.
Ein ToF-Sensor kann ein flaches Referenzziel verwenden, das in einem genau bekannten Abstand positioniert ist, um eine Tiefenkalibrierung durchzuführen.
Daher werden Begriffe wie Waagenkalibrierung, Sensorkalibrierung, Entfernungskalibrierung und Kamerakalibrierung zwar in verschiedenen Bereichen verwendet, sie beziehen sich jedoch alle auf die Verbesserung der Messzuverlässigkeit und die Reduzierung systematischer Fehler.
Die Qualität des Referenzstandards und die Stabilität der Testumgebung können erhebliche Auswirkungen auf die resultierende Kalibrierung haben.
Warum ist ToF für Roboter besser geeignet als herkömmliche Kameras?
Roboter müssen nicht nur verstehen, was ein Objekt ist, sondern auch, wo sich das Objekt befindet.
Eine herkömmliche RGB-Kamera kann Farbe, Textur, Kanten und Muster zur Objekterkennung analysieren. Wenn sich jedoch Objekte überlappen, Oberflächen texturlos sind, die Umgebung komplex ist und sich die Beleuchtung ändert, kann reine 2D-Vision schwierig werden.
Eine ToF-Kamera liefert direkte Tiefeninformationen und ist daher besonders geeignet für:
-
Robot-Bin-Picking
-
Roboterarm-Vision
-
AGV-Navigation
-
AMR-Hinderniserkennung
-
3D-Objekterkennung
-
Personenerkennung
-
Palettenerkennung
-
Dimensionsmessung
-
Kollisionsvermeidung
-
Smart-Factory-Automatisierung
-
Personenzählung
-
Industrieinspektion
Wenn ToF mit KI, RGB-Kameras, LiDAR, Radar oder anderen Sensoren kombiniert wird, kann es Teil eines umfassenderen 3D-Wahrnehmungssystems werden.
Sensorfusion ermöglicht es Robotern, Farbe, Tiefe, Entfernung und Umgebungsdaten zu kombinieren, um die Objektlokalisierung, Navigation und räumliche Wahrnehmung zu verbessern.
Welche Zukunftstrends gibt es in der ToF-Technologie?
Da Edge-KI, SPAD, VCSEL, 3D-Sensorik, Halbleitertechnologie und Computer Vision weiter voranschreiten, entwickeln sich ToF-Sensoren von einfachen Entfernungsmesskomponenten zu intelligenten 3D-Visionssystemen.
Bei zukünftigen ToF-Kameras wird erwartet, dass der Fokus nicht nur auf höherer Genauigkeit und Präzision liegt, sondern auch auf Verbesserungen in:
-
Tiefenauflösung
-
Messbereich
-
Bildrate
-
Umgebungslichtunterdrückung
-
Energieeffizienz
-
Systemlatenz
-
Temperaturkompensation
-
Reduzierung von Mehrwegeinterferenzen
-
Stabilität der 3D-Punktwolke
-
KI-Edge-Verarbeitung
-
Multi-Kamera-Synchronisation
-
SDK-Unterstützung
-
Kompatibilität mit ROS und ROS2
Für industrielle Automatisierung, Robotik und intelligente Logistik besteht der wahre Wert eines ToF-Systems nicht einfach darin, den größtmöglichen Messbereich zu erreichen.
Viel wichtiger ist, dass der Sensor unter realen Betriebsbedingungen eine stabile Genauigkeit, Präzision, Wiederholgenauigkeit und zuverlässige Kalibrierung beibehält.
Diese Fähigkeiten können die Roboterpositionierung, autonome Navigation, das Objektgreifen, die industrielle Inspektion, die Kollisionsvermeidung und die Maschinensicherheit verbessern.
Wie sollten Sie einen ToF-Sensor auswählen?
Bei der Auswahl eines ToF-Sensors, einer ToF-Kamera oder eines hochpräzisen Entfernungssensors ist es wichtig, die vollständige Spezifikation zu bewerten, anstatt sich auf einen einzigen Parameter zu konzentrieren.
Erstens: Messbereich. Bestimmen Sie, ob Ihre Anwendung einen ToF-Sensor für kurze, mittlere oder lange Entfernungen erfordert. Der ausgewählte Bereich sollte zum tatsächlichen Arbeitsabstand passen.
Zweitens: Genauigkeit und Präzision. Verlassen Sie sich nicht nur auf Marketingbeschreibungen wie „hochpräzise“. Untersuchen Sie den tatsächlichen Messfehler, die Wiederholgenauigkeit, das Referenzziel und die Testbedingungen.
Drittens: Auflösung. Für 3D-Vision-Anwendungen wirkt sich die Tiefenauflösung direkt auf die Objekterkennung, räumliche Positionierung, Punktwolkenqualität und Messdetails aus.
Viertens: Bildrate. Für Hochgeschwindigkeitsroboter, AGVs und AMRs kann eine ausreichend hohe Bildrate die Echtzeit-Umfeldwahrnehmung und die Verfolgung beweglicher Objekte verbessern.
Fünftens: FOV. Wählen Sie ein geeignetes Sichtfeld entsprechend dem Roboterarbeitsraum, der Zielgröße, der Montageposition und der erforderlichen Umgebungsabdeckung.
Sechstens: Anpassungsfähigkeit an die Umgebung. Achten Sie bei Outdoor- und Industrieanwendungen besonders auf Umgebungslichtbeständigkeit, Betriebstemperatur, Luftfeuchtigkeit, Staubschutz, reflektierende Oberflächen und IP-Schutzart.
Siebens: Kalibrierungsfähigkeit. Die Unterstützung von Werkskalibrierung, Temperaturkompensation, Waagenkalibrierung und benutzerdefinierter Kalibrierung kann sich direkt auf die langfristige Messstabilität auswirken.
Schließlich: Software- und Schnittstellenunterstützung. Prüfen Sie, ob der ToF-Sensor die erforderlichen USB-, Ethernet-, UART-, CAN-, RS485-, SDK-, API-, Windows-, Linux-, ROS- oder ROS2-Umgebungen unterstützt.
Insgesamt sind ToF-Sensoren eine wichtige Technologie, die optische Entfernungsmessung, 3D-Vision, Tiefensensorik und intelligente Robotersysteme
miteinander verbindet.Das Verständnis grundlegender Konzepte wie Genauigkeit, Präzision, Kalibrierung, Waagenkalibrierung, Messfehler, Tiefenauflösung und Wiederholgenauigkeit kann Ingenieuren helfen, die tatsächliche Leistung von ToF-Kameras und ToF-Entfernungssensoren effektiver zu bewerten.
Ob Sie in einem Labor eine Laborwaage und eine analytische Waage oder in einer Industrieumgebung eine 3D-ToF-Kamera, einen Laserentfernungssensor und ein Robotervisionsystem verwenden, zuverlässige Messungen hängen von geeigneten Referenzstandards, korrekten Kalibrierungsmethoden, kontrollierten Testbedingungen und einem klaren Verständnis von Genauigkeit und Präzision ab.
Gleichzeitig können nicht verwandte Suchbegriffe aus der Geschichte und Kultur in breiten Suchergebnissen erscheinen, aber für ToF-bezogene Inhalte sollte die stärkste thematische Relevanz weiterhin bei realen Anforderungen wie genauer Entfernungsmessung, 3D-Tiefensensorik, ToF-Kalibrierung, Robotervision, Industrieautomatisierung, AGV/AMR-Navigation und hochpräzisen ToF-Sensoren liegen.
XT-S240 Mini 106°×80°, Outdoor 10m, Indoor 12m Solid-State Flash Lidar



Please upload banner from store admin blog pages