Was ist ein Time-of-Flight-Sensor? Wie ToF-Technologie funktioniert
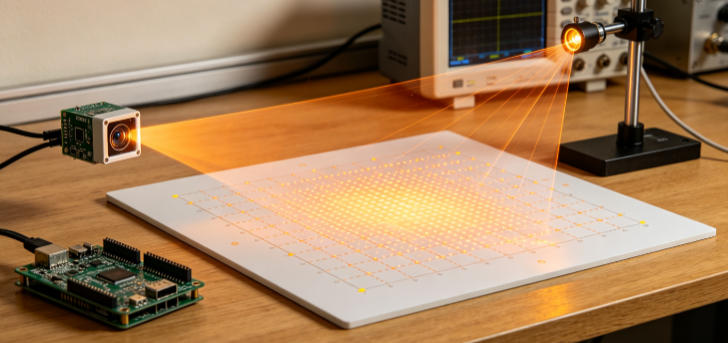
Wie verbessert ein ToF-3D-Sensor die Roboter-Vision und industrielle Automatisierung?
Moderne Roboter, Smartphones, Drohnen, autonome Maschinen, Smart-Home-Geräte, AR/VR-Systeme und Industrieanlagen benötigen mehr als ein herkömmliches Bild, um ihre Umgebung zu verstehen. Sie benötigen auch genaue Informationen über Entfernung, Position und Tiefe. Während eine RGB-Kamera Farbe und 2D-Bildinformationen erfasst, misst ein Time-of-Flight-Sensor, wie weit ein Objekt vom Sensor entfernt ist, und wandelt diese Information in Tiefendaten um.
Also, was ist ein Time-of-Flight-Sensor und wie funktioniert er? Time-of-Flight, allgemein als ToF bezeichnet, ist eine Tiefenerkennungstechnologie, die die Entfernung bestimmt, indem sie die Zeit misst, die das ausgesendete Licht benötigt, um zu einem Objekt zu gelangen und zum Empfänger zurückzukehren. Da ToF die Entfernung direkt mithilfe von Licht misst, kann es räumliche Informationen liefern, die allein mit einer herkömmlichen 2D-Kamera schwer zu erhalten sind.
Heute wird die Time-of-Flight-Technologie in Anwendungen eingesetzt, die von der Smartphone-Autofokus- und Gestenerkennung bis hin zur Roboter-Navigation, 3D-Vision, autonomen Systemen, industriellen Messungen und Mensch-Maschine-Interaktion reichen. Moderne Time-of-Flight-Sensoren haben sich außerdem von einfachen Einpunkt-Entfernungssensoren zu Multi-Zonen- und 3D-Bildsystemen weiterentwickelt.
Die FlightSense-Technologie von STMicroelectronics ist ein Beispiel für diese Entwicklung und umfasst direkte ToF-, Multi-Zonen-Erfassungs- und 3D-ToF-Lösungen, während sie auch indirekte Time-of-Flight-Ansätze für verschiedene Tiefenerfassungsanforderungen unterstützt.
Was ist ein Time-of-Flight-Sensor?
Wenn Sie nach was ist ein Time-of-Flight-Sensor oder was ist ein Time-of-Flight-Sensor suchen, ist die grundlegende Definition einfach: Es ist ein Sensor, der die Entfernung misst, indem er bestimmt, wie lange das Licht benötigt, um zwischen dem Sensor und einem Ziel zu reisen.
Ein typischer ToF-Sensor besteht aus einem Lichtemitter, optischen Komponenten, einem Empfänger und Signalverarbeitungselektronik. Der Sensor sendet Infrarotlicht auf ein Ziel. Wenn das Licht die Zieloberfläche erreicht, wird ein Teil des optischen Signals zum Empfänger zurückreflektiert. Das System analysiert dann die gemessene Flugzeit oder Phaseninformation, um die Entfernung zu bestimmen.
Für eine direkte Messung kann die grundlegende Beziehung wie folgt dargestellt werden:
Entfernung = Lichtgeschwindigkeit × Flugzeit / 2
Der Faktor zwei ist wichtig, weil das ausgesendete Licht vom Sensor zum Ziel reist und dann zum Empfänger zurückkehrt.
Dieses Prinzip erklärt, warum die Time-of-Flight-Technologie im Wesentlichen eine Tiefenerkennungsmethode ist und nicht einfach nur eine weitere Art von Kamera. Indem das Verhalten des reflektierten Lichts in Entfernungsinformationen umgewandelt wird, ermöglicht ToF elektronischen Systemen, die dreidimensionale Position von Objekten zu verstehen.
Für Anwendungen, die eine zuverlässige Objekterkennung, Näherungserfassung, Entfernungsmessung oder räumliches Bewusstsein erfordern, kann ein ToF-Sensor daher Informationen liefern, die die herkömmliche RGB-Vision ergänzen.

Wie funktioniert die ToF-Technologie?
Das Funktionsprinzip der ToF-Technologie basiert auf der Ausbreitung von Licht. Anstatt die Tiefe anhand visueller Hinweise wie Schatten, Perspektive, Textur oder binokularer Parallaxe zu schätzen, senden ToF-Systeme aktiv Licht aus und messen Informationen aus dem reflektierten Signal.
Je nachdem, wie die Entfernungsinformationen gewonnen werden, werden ToF-Systeme üblicherweise in Direct ToF (dToF) und Indirect ToF (iToF) unterteilt.
Was ist ein dToF-Sensor?
Ein dToF-Sensor, oder Direct Time-of-Flight-Sensor, bestimmt die Entfernung, indem er die tatsächliche Zeit zwischen der Lichtemission und dem Erfassen des zurückkehrenden optischen Signals misst.
In einem dToF-System wird ein kurzer optischer Impuls auf ein Ziel ausgesendet. Der Empfänger erfasst die reflektierten Photonen, und die Elektronik berechnet das Zeitintervall zwischen Übertragung und Empfang. Da die Lichtgeschwindigkeit bekannt ist, kann die gemessene Zeit in Entfernung umgerechnet werden.
Eine wichtige Entwicklung bei der direkten ToF-Erfassung ist die Verwendung von SPAD, oder Single-Photon Avalanche Diode, Technologie. SPAD-basierte Empfänger können einzelne Photonen mit hoher Empfindlichkeit erfassen, was sie für Anwendungen nützlich macht, die eine schnelle und präzise Entfernungserkennung erfordern.
Eine dToF-Lösung kann daher für Näherungserkennung, Hindernisvermeidung, Robotik, Entfernungsmessung und andere Anwendungen nützlich sein, bei denen eine schnelle Entfernungsmessung wichtig ist.
Zum Beispiel kann ein mobiler Roboter dToF verwenden, um zu bestimmen, ob sich ein Hindernis nähert. Eine Industriemaschine kann es verwenden, um die Position einer Komponente zu erkennen, während ein Smart-Gerät kompakte ToF-Entfernungsmessung für automatische Interaktion oder Objekterkennung verwenden kann.
Was ist ein indirekter Time-of-Flight-Sensor?
Ein indirekter Time-of-Flight-Sensor verwendet einen anderen Messansatz. Anstatt die Flugzeit einzelner Photonen direkt zu messen, bestimmen iToF-Systeme die Entfernung im Allgemeinen aus dem Phasenverhältnis zwischen dem ausgesendeten und reflektierten modulierten Licht.
Dieser Ansatz ist besonders nützlich, wenn ein System gleichzeitig eine große Menge an Tiefeninformationen erzeugen muss. Mehrere Pixel können verschiedene Bereiche einer Szene messen, was es dem System ermöglicht, ein Tiefenbild anstelle eines einzelnen Entfernungswerts zu erzeugen.
Dies macht iToF besonders relevant für ToF-Bildsensoren, 3D-Vision, Tiefenkameras, Robotik, AR/VR und Mensch-Maschine-Interaktion.
Wenn die Ausgabe Tiefeninformationen für viele Pixel oder Zonen enthält, wird die Technologie Teil eines breiteren ToF-3D-Erfassungssystems, das in der Lage ist, die Form und Position von Objekten im dreidimensionalen Raum darzustellen.
Was ist eine ToF-Kamera und wie unterscheidet sie sich von einer herkömmlichen Kamera?
Eine ToF-Kamera kombiniert ToF-Entfernungsmessung mit einer Bildarchitektur, um Tiefeninformationen über eine Szene zu erfassen. Eine herkömmliche RGB-Kamera zeichnet hauptsächlich Farbe und Helligkeit auf, während eine Time-of-Flight-Kamera sowohl visuelle Informationen als auch Entfernungsinformationen liefern kann.
Stellen Sie sich einen Roboter vor, der sich einem Pappkarton nähert. Eine RGB-Kamera kann den Karton anhand seiner Farbe, Kanten und Form identifizieren. Ein einzelnes 2D-Bild offenbart jedoch nicht direkt die genaue Entfernung zwischen dem Roboter und dem Karton. Eine ToF-Kamera kann Tiefeninformationen für dieselbe Szene liefern, was es dem Roboter ermöglicht, zu bestimmen, wo sich das Objekt im dreidimensionalen Raum befindet.
Diese Fähigkeit macht Time-of-Flight-Kameras nützlich in der Roboter-Vision, Objekterkennung, autonomen Navigation, 3D-Modellierung, Gestenerkennung und industriellen Automatisierung.
Ein moderner ToF-Kamerasensor oder Time-of-Flight-Kamerasensor kombiniert im Allgemeinen einen Infrarot-Emitter, ToF-Empfänger, Optik, Verarbeitungselektronik und Software. Je nach Produktarchitektur kann die Ausgabe eine einzelne Entfernungsmessung, mehrere Entfernungszonen oder eine vollständige Tiefenkarte sein.
Wie liefert ein ToF-Kameramodul 3D-Tiefenerfassung?
Für viele Entwickler ist die Verwendung eines kompletten ToF-Kameramoduls praktischer als die Entwicklung eines Tiefenerkennungssystems um einen nackten Sensor herum.
Ein typisches ToF-Kameramodul kann integrieren:
-
Infrarot-Emitter
-
ToF-Empfänger
-
Optischer Filter und Linsensystem
-
Treiber-Elektronik
-
Verarbeitungsschaltung
-
Kommunikationsschnittstelle
-
Tiefenverarbeitungssoftware
Zusammen ermöglichen diese Komponenten dem Modul, reflektiertes Infrarotlicht in nutzbare Tiefeninformationen umzuwandeln.
Dies ist einer der Gründe, warum 3D-ToF-Technologie in kompakten Maschinenvisionssystemen zunehmend wichtig wird. Im Gegensatz zu einer herkömmlichen Raster-LiDAR-Architektur kann eine Multi-Zonen- oder Array-basierte ToF-Kamera mehrere Regionen gleichzeitig messen und Tiefeninformationen in einem relativ kleinen Formfaktor erzeugen.
Je nach Anwendung können die resultierenden Daten für Objekterkennung, Kollisionsvermeidung, robotergestütztes Greifen, Personenerkennung, Dimensionsmessung und räumliche Kartierung verwendet werden.
Warum sind ToF-3D-Sensoren nützlich für Smart-Geräte?
Da Smartphones, Tablets, Wearables und Smart-Home-Produkte kleiner und intelligenter werden, benötigen Hersteller Erfassungstechnologien, die kompakte Größe, geringen Stromverbrauch, schnelle Reaktion und zuverlässige Entfernungsmessung kombinieren.
Ein ToF-3D-Sensor kann Entfernungs- und Tiefeninformationen liefern, ohne dass ein großes mechanisches Scansystem erforderlich ist. Dies macht ToF attraktiv für Smartphones, Unterhaltungselektronik, Smart-Haushaltsgeräte, Mensch-Maschine-Schnittstellen und andere eingebettete Produkte.
Tiefeninformationen können Funktionen wie Autofokus, Gestenerkennung, Anwesenheitserkennung, Hintergrundtrennung, Objekterkennung und räumliche Interaktion unterstützen.
Zum Beispiel kann ein Smartphone, das mit einem ToF-System ausgestattet ist, Tiefeninformationen verwenden, um die Fokussierleistung zu verbessern oder nahe Objekte vom Hintergrund zu unterscheiden. In einem Smart-Home kann ein ToF-Sensor erkennen, ob eine Person anwesend ist, ohne notwendigerweise auf einen herkömmlichen RGB-Videostream angewiesen zu sein.
Diese Kombination aus kompakter Hardware und räumlichen Informationen ist einer der Gründe, warum ToF-Sensoren weiterhin Interesse in der Unterhaltungselektronik und in industriellen Anwendungen wecken.
Was ist der Unterschied zwischen einem ToF-Bildsensor und einem RGB-Kamerasensor?
Ein herkömmlicher Kamerasensor erfasst hauptsächlich RGB- oder Graustufenintensität, während ein ToF-Bildsensor dafür entwickelt wurde, die Entfernung zwischen dem Sensor und Objekten in der Szene zu bestimmen.
Stellen Sie sich vor, Sie fotografieren eine Person, die vor einer Wand in ähnlicher Farbe steht. Eine RGB-Kamera kann Unterschiede in Farbe, Helligkeit und Textur erkennen, aber die Trennung der Person vom Hintergrund kann zusätzliche Computer-Vision-Algorithmen erfordern.
Ein ToF-Sensor fügt eine weitere Dimension hinzu: Tiefe.
Wenn RGB-Bilder mit Tiefendaten kombiniert werden, wird das Ergebnis im Allgemeinen als RGB-D-System bezeichnet. Diese Kombination kann das räumliche Verständnis für Anwendungen wie:
-
3D-Erkennung von Menschen
-
Gestenerkennung und Posenerkennung
-
Personenzählung
-
Robotergestütztes Greifen
-
Objektpositionierung
-
AR/VR-Anwendungen
-
Smart-Home-Automatisierung
-
Industrieinspektion
Aus diesem Grund werden Kamera-ToF-Lösungen zunehmend eingesetzt, um die Lücke zwischen herkömmlicher 2D-Bildgebung und dreidimensionaler Maschinenwahrnehmung zu schließen.
Was ist FlightSense und wie steht es im Zusammenhang mit ToF?
flightsense ist eine Familie von ToF-Erfassungstechnologien, die von STMicroelectronics entwickelt wurden. Ihr Portfolio umfasst Lösungen, die für verschiedene Entfernungsmessungs- und Tiefenerfassungsanwendungen entwickelt wurden, einschließlich direkter ToF-, Einzonen-Erfassung, Multi-Zonen-Messung und 3D-ToF.
Die Entwicklung dieser Technologien zeigt, wie ToF über die einfache Näherungserkennung hinausgewachsen ist. Moderne ToF-Systeme können Anwendungen wie Objekterkennung, Autofokus, Gestenerkennung, Personenerkennung, Robotik, SLAM und industrielle Automatisierung unterstützen.
In einem Robotersystem kann ToF beispielsweise Nahbereichstiefeninformationen liefern, die andere Sensoren ergänzen. In der Unterhaltungselektronik kann es kompakte Entfernungsmessung für Interaktions- und Bildgebungsfunktionen bieten.
Infolgedessen kann der moderne Time-of-Flight-Sensor als wichtiger Bestandteil von räumlichen Wahrnehmungssystemen angesehen werden und nicht einfach nur als grundlegender Entfernungssensor.
Was ist der Unterschied zwischen ToF- und Ultraschallsensoren?
Entwickler suchen manchmal nach Ultraschallsensor Time of Flight, weil Ultraschallsensoren die Entfernung ebenfalls mithilfe der Ausbreitungszeit berechnen. Die beiden Technologien verwenden jedoch grundlegend unterschiedliche Wellentypen.
Ultraschallsensoren senden Schallwellen aus und empfangen sie, während optische ToF-Sensoren Licht, in der Regel Infrarotlicht, aussenden und erfassen.
Da die physikalischen Eigenschaften von Schall und Licht unterschiedlich sind, unterscheiden sich auch ihre Erfassungseigenschaften. Ultraschallsensoren können für relativ einfache Entfernungs- und Näherungsmessungen nützlich sein, während optisches ToF schnelle Messungen und, je nach Architektur, Multi-Zonen- oder Pixel-Ebene-Tiefeninformationen liefern kann.
Für kompakte Robotik, Smart-Geräte, industrielle Automatisierung und Anwendungen, die reichhaltigere räumliche Informationen erfordern, kann ToF eine wichtige Alternative oder Ergänzung zur Ultraschallmessung bieten.
Die geeignete Wahl hängt letztendlich von Faktoren wie Erfassungsbereich, Genauigkeitsanforderungen, Zielmerkmale, Umweltbedingungen, Kosten, Stromverbrauch und der Menge der erforderlichen räumlichen Informationen ab.

Was ist der Zusammenhang zwischen einer Time-of-Flight-Kamera und LiDAR?
Ein Time-of-Flight-Laserscanner und eine ToF-Kamera können beide auf das grundlegende Time-of-Flight-Prinzip beruhen, sind aber nicht notwendigerweise die gleiche Art von Erfassungssystem.
LiDAR verwendet im Allgemeinen Laserpulse oder Laserstrahlen, um Entfernungen zu messen und Informationen über die Umgebung zu erstellen. Je nach System kann LiDAR einzelne Punkte, Linien oder ein breiteres Sichtfeld scannen.
Eine ToF-Kamera ist im Vergleich dazu typischerweise dafür ausgelegt, Tiefeninformationen über mehrere Zonen oder Pixel gleichzeitig zu erfassen.
Dieser Unterschied macht die beiden Technologien nützlich für unterschiedliche, aber manchmal ergänzende Anwendungen. In der Robotik kann LiDAR beispielsweise eine längerreichweitige Umgebungsmodellierung und Navigation unterstützen, während eine ToF-Kamera Nahbereichstiefeninformationen für Hinderniserkennung, Objekterkennung und robotergestütztes Greifen liefern kann.
Ein Time-of-Flight-Laserentfernungssensor kann ebenfalls in Industrieanlagen integriert werden, bei denen genaue Entfernungsmessung oder Objekterkennung erforderlich ist.
Für autonome Roboter und AMR/AGV-Systeme kann die Kombination von ToF mit LiDAR, RGB-Kameras, IMU-Sensoren und anderen Wahrnehmungstechnologien eine umfassendere Sensorfusionsarchitektur schaffen.
Welche Faktoren sollten Sie bei der Auswahl eines ToF-Sensors berücksichtigen?
Die Auswahl eines ToF-Sensors beinhaltet mehr als den Vergleich des maximalen Messbereichs. Ingenieure sollten die vollständige Erfassungsumgebung und die Systemanforderungen berücksichtigen.
Wichtige Spezifikationen können sein:
Messbereich: Bestimmt, wie nah oder weit der Sensor Ziele zuverlässig erkennen kann.
Genauigkeit und Präzision: Genauigkeit beschreibt, wie nah eine Messung an der tatsächlichen Entfernung ist, während Präzision die Konsistenz wiederholter Messungen beschreibt.
Sichtfeld: Ein breiteres Sichtfeld kann mehr von einer Szene abdecken, während ein engeres Sichtfeld eine fokussiertere Erkennung bieten kann.
Auflösung und Zonenzahl: Ein Einzonen-Sensor liefert grundlegende Entfernungsinformationen, während Multi-Zonen- oder 3D-ToF-Systeme reichhaltigere räumliche Daten liefern können.
Bildrate: Höhere Bildraten sind nützlich für sich bewegende Roboter, Menschen und dynamische Umgebungen.
Stromverbrauch: Besonders wichtig für batteriebetriebene Roboter, Smartphones und Wearables.
Leistung bei Umgebungslicht: Außenbereiche und Umgebungen mit hohem Infrarotanteil können eine sorgfältige Sensorauswahl und optische Filterung erfordern.
Schnittstelle und Integration: Entwickler sollten Kommunikationsprotokolle, SDK-Unterstützung, Softwarekompatibilität und mechanische Integration berücksichtigen.
Diese Faktoren bestimmen, ob ein bestimmter ToF-Kamerasensor, dToF-Modul, iToF-System oder 3D-Tiefenkamera für eine bestimmte Anwendung geeignet ist.
Wohin entwickelt sich die Time-of-Flight-Technologie?
Die Entwicklung von ToF-Sensoren bewegt sich in Richtung höherer räumlicher Auflösung, besserer Umgebungsleistung, kleinerer Module, geringeren Stromverbrauchs und intelligenterer Tiefenverarbeitung.
Die Entwicklung von Einpunkt-Entfernungsmessung zu Multi-Zonen-Messung und schließlich zu vollständigen 3D-Time-of-Flight-Kamerasystemen spiegelt eine umfassendere Veränderung der Maschinenwahrnehmung wider. Geräte messen nicht mehr einfach nur, ob sich ein Objekt in der Nähe befindet; sie verwenden zunehmend Tiefeninformationen, um die Form, Position, Bewegung und räumliche Beziehung von Objekten zu verstehen.
In der Robotik kann ToF Hindernisvermeidung, Objektmanipulation und Navigation unterstützen. In der industriellen Automatisierung kann es bei Positionierung, Inspektion und Messung helfen. In Smartphones und Smart-Home-Produkten kann es Autofokus, Anwesenheitserkennung, Gestenerkennung und räumliche Interaktion ermöglichen.
Wenn also jemand fragt, was ToF-Erfassung ist, reicht die Antwort weit über eine einfache Entfernungsgleichung hinaus. ToF ist ein vollständiger Tiefenerfassungsansatz, der optische Emission, Lichtdetektion, Signalverarbeitung, Kalibrierung und räumliche 3D-Daten kombiniert.
Während KI-Vision, Robotik, autonome Systeme und intelligente Automatisierung weiterentwickelt werden, wird die ToF-Technologie eine zunehmend wichtige Rolle dabei spielen, herkömmliche 2D-Bildgebung mit dreidimensionaler Maschinenwahrnehmung zu verbinden. Durch die Bereitstellung schneller und kompakter Tiefeninformationen können ToF-Sensoren Maschinen dabei helfen, nicht nur zu verstehen, was sie sehen, sondern auch, wo sich Objekte befinden und wie weit sie entfernt sind.
IHawk Strukturlichtkamera P100E 8M



Please upload banner from store admin blog pages