3D- vs. 4D-Radar: Hauptunterschiede & Leitfaden für 4D-Bildradar
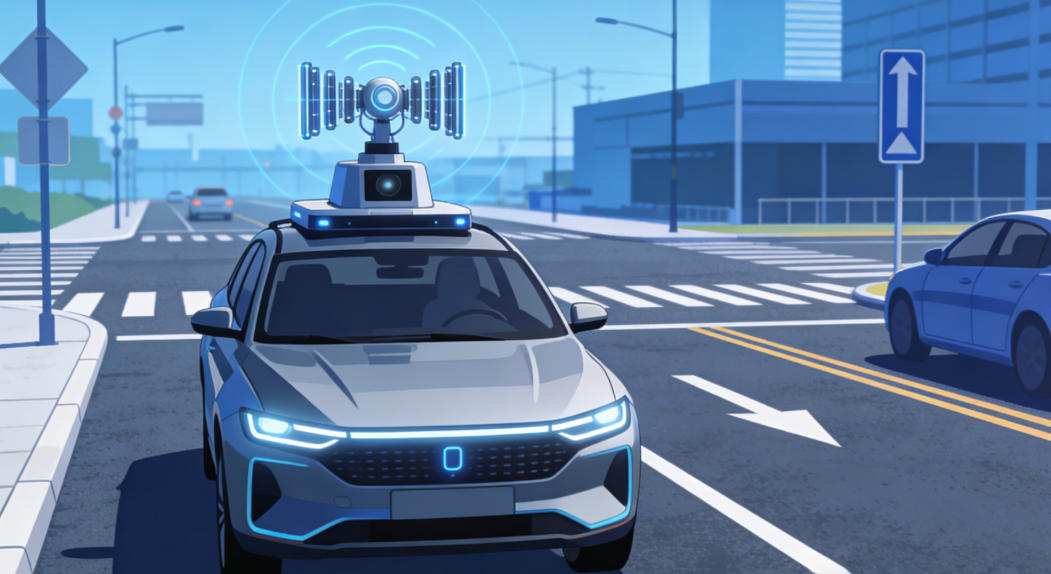
Was ist der Unterschied zwischen 3D- und 4D-Radar und warum ist 4D-Bildradar wichtig für autonomes Fahren?
Beim autonomen Fahren, bei fortschrittlichen Fahrerassistenzsystemen (ADAS) und bei intelligenten Wahrnehmungssystemen ist Millimeterwellenradar seit langem eine zentrale Sensortechnologie. Durch rasche Fortschritte entstehen schnell Lösungen der nächsten Generation wie 4D-Bildradar, 4D-Bilderradar und Radar 4D, die das herkömmliche 3D-Millimeterwellenradar nach und nach ersetzen.
Dieser Artikel bietet eine umfassende Analyse der wesentlichen Unterschiede zwischen 3D- und 4D-Millimeterwellenradar, behandelt Prinzipien, Leistung, Anwendungen und Vorteile und erklärt, warum 4D-Bildradar als die Zukunft des autonomen Fahrens gilt.
Was ist 3D-Millimeterwellenradar?
Herkömmliches Millimeterwellenradar sendet elektromagnetische Signale aus und empfängt sie, um anhand der Echodaten Folgendes zu berechnen:
- Entfernung
- Geschwindigkeit (basierend auf dem Doppler-Effekt)
- Azimut (horizontaler Winkel)
Aus diesem Grund wird es häufig als 3D-Millimeterwellenradar bezeichnet.
Beim autonomen Fahren wird 3D-Radar häufig in folgenden Bereichen eingesetzt:
- Adaptiver Tempomat (ACC)
- Warnung vor Frontalkollisionen (FCW)
- Totwinkelassistent (BSD)
Zu seinen Hauptvorteilen gehören niedrige Kosten, hohe Störfestigkeit und zuverlässige Leistung unter schwierigen Wetterbedingungen.

Was ist 4D-Bildradar?
4D-Bildradar (4D Imaging Radar) ist eine verbesserte Version des herkömmlichen 3D-Millimeterwellenradars.
Zusätzlich zu:
- Entfernung
- Geschwindigkeit
- Azimut
erfasst es auch:
- Elevation (Höheninformation)
Das bedeutet, 4D-Bilderradar / Radar 4D ermöglicht eine echte räumliche Wahrnehmung im 3D-Raum.
Darüber hinaus basiert 4D-Bildradar in der Regel auf MIMO-Antennen-Array-Technologie (Multiple Input Multiple Output), die eine hochdichte Punktwolden-Erstellung und bildähnliche Wahrnehmungsfunktionen ermöglicht.
3D- vs. 4D-Millimeterwellenradar: Wesentliche Unterschiede
1. Wahrnehmungsdimensionen
- 3D-Radar: Entfernung + Geschwindigkeit + Azimut
- 4D-Radar: Entfernung + Geschwindigkeit + Azimut + Elevation
Der wesentliche Unterschied ist die zusätzliche Höhendimension beim 4D-Radar, die die Wahrnehmung von einer 2D-Ebene in eine vollständige 3D-Raummodellierung verwandelt.
Dadurch können Systeme nicht nur erkennen, wo sich Objekte befinden, sondern auch, wie hoch sie sind und wo sie sich im Raum befinden, was in komplexen Szenarien wie:
- Unterführungen
- Tunneleinfahrten
- Mehrstöckige Parkhäuser
2. Auflösung und Genauigkeit
Im Vergleich zu herkömmlichen Systemen verbessert 4D-Bildradar die Genauigkeit der Wahrnehmung erheblich:
- Höhere Winkelauflösung (bessere Objekttrennung)
- Höhere Entfernungsauflösung (präzisere Entfernungsmessung)
- Dichtere Punktwolden-Ausgabe (verbesserte Umgebungsmodellierung)
Dies ermöglicht es 4D-Bilderradar, von der einfachen Objekterkennung zur Objekterkennung überzugehen und das Verständnis der Umgebung in autonomen Systemen erheblich zu verbessern.
3. Objekterkennung und -klassifizierung
In puncto Wahrnehmungsfähigkeit bietet Radar 4D ein stärkeres semantisches Verständnis:
- Unterscheidet Objekte in verschiedenen Höhen (Fußgänger, Fahrzeuge, Barrieren)
- Erkennt stationäre Objekte (eine Herausforderung für herkömmliches Radar)
- Erhält die Erkennung bei teilweiser Verdeckung
- Unterstützt Multi-Target-Tracking und -klassifizierung
Diese Fähigkeiten machen 4D-Radar zuverlässiger in:
- Städtischen Umgebungen
- Verkehrsstaus
- Komplexen Kreuzungen
Es ist ein Schlüsselelement für L2+- und L3-autonome Fahrsysteme.
4. Punktwolden-Bildgebung
Einer der größten Durchbrüche des 4D-Radars ist seine Bildgebungsfähigkeit, die hochdichte Punktwolken erzeugt:
- In einigen Szenarien vergleichbar mit Low-Channel-LiDAR
- Rekonstruiert grundlegende Objektkonturen (Fahrzeuge, Fußgänger)
- Unterstützt Trajektorienanalyse und Verhaltensvorhersage
- Liefert reichhaltigere Eingaben für KI-Wahrnehmungsalgorithmen
Deshalb wird 4D-Bildradar / 4D-Bilderradar häufig als Bildradar oder Image Radar bezeichnet und markiert den Übergang von Erkennungssensoren zu Wahrnehmungssensoren.
5. Hardware und technische Architektur
Die verbesserte Leistung von Radar 4D wird durch Fortschritte bei Hardware und Algorithmen vorangetrieben, darunter:
- Großflächige MIMO-Antennen-Arrays
- Erhöhte Kanalanzahl (höhere räumliche Auflösung)
- Beamforming-Technologie
- Fortschrittliche Signalverarbeitung und KI-Integration
Durch die Erhöhung der Antennendichte und der Array-Größe kann 4D-Radar vertikale Winkel messen und so die Höhenerkennung ermöglichen – sein grundlegender Unterschied zum 3D-Radar.
In Kombination mit fortschrittlichen Algorithmen ermöglicht es:
- Punktwolden-Rekonstruktion
- Objektklassifizierung
- Bewegungsvorhersage

Warum 4D-Bildradar die Zukunft des autonomen Fahrens ist
1. Überlegene Allwetterleistung
Im Vergleich zu Kameras und LiDAR bietet 4D-Bildradar eine außergewöhnliche Zuverlässigkeit:
- Funktioniert bei allen Lichtverhältnissen (helles Licht, schwaches Licht, Nacht)
- Durchdringt Regen, Nebel, Schnee und Staub
- Resistent gegen Blendung und Schatten
- Erhält eine stabile Erkennung in extremen Umgebungen
Dies macht 4D-Bilderradar zu einem kritischen redundanten Sicherheitssensor in autonomen Systemen.
2. Kostenvorteile
Im Vergleich zu LiDAR bietet Radar 4D erhebliche Kostenvorteile:
- Niedrigere Hardwarekosten
- Niedrigerer Stromverbrauch
- Reife Fertigungsprozesse
- Einfachere Zertifizierung für den Automobilbereich
Gleichzeitig nähert sich seine Leistung in einigen Szenarien an LiDAR an, was es zu einer kosteneffizienten Wahrnehmungslösung macht.
3. Skalierbar für den Masseneinsatz
In autonomen Fahrarchitekturen:
- Kameras → semantisches Verständnis
- 3D-Radar → grundlegende Erkennung
- 4D-Radar → präzise räumliche Wahrnehmung
Radar 4D wird zu einem zentralen Sensor in Sensorfusionssystemen und ergänzt die Einschränkungen von Kameras in Bezug auf Tiefe und Robustheit.
Für L2+- bis L3-Systeme ermöglicht es:
- Genauere Objektpositionierung
- Verbesserte Zuverlässigkeit der Entscheidungsfindung
- Weniger Abhängigkeit von teuren Sensoren wie LiDAR
4. Ermöglicht fortschrittliche KI-Wahrnehmung
Da sich KI weiterentwickelt, sind Daten von höherer Qualität unerlässlich. 4D-Bilderradar liefert reichhaltigere strukturierte Daten, darunter:
- Objektklassifizierung
- Trajektorienvorhersage
- Multi-Objekt-Tracking
- Hochdichte Punktwolken für Deep Learning
Im Vergleich zu herkömmlichem Radar liefert 4D-Bildradar Daten höherer Dimension, was es Systemen ermöglicht, von der Erkennung zum vollständigen Szenenverständnis überzugehen.
Typische Anwendungen von 4D-Millimeterwellenradar
Autonomes Fahren und ADAS
- Autobahnnavigation (NOA)
- Automatische Notbremsung (AEB)
- Erkennung komplexer städtischer Szenarien
Intelligente Transportsysteme
- Verkehrsflussüberwachung
- Fußgängererkennung
Robotik und intelligente Wahrnehmung
- Navigation von Robotern im Freien
- SLAM-Kartierung
Sicherheit und Smart Cities
- Allwetterüberwachung
- Datenschutzfreundliche Erfassung
Vergleich von 3D- und 4D-Millimeterwellenradar
| Merkmal | 3D-Millimeterwellenradar | 4D-Bild-Millimeterwellenradar |
|---|---|---|
| Wahrnehmungsdimensionen | Entfernung + Geschwindigkeit + Azimut | Elevation hinzugefügt (4D) |
| Punktwolkenfähigkeit | Niedrig | Hochdichte-Bildgebung |
| Erkennungsfähigkeit | Grundlegende Erkennung | Fortschrittliche Erkennung |
| Genauigkeit | Mittel | Hochpräzise |
| Anwendungsstufe | ADAS | Kern des autonomen Fahrens |
Fazit
Aus technologischer Sicht stellen 4D-Bildradar, 4D-Bilderradar und Radar 4D einen großen Durchbruch in der intelligenten Wahrnehmung dar.
Sie überwinden nicht nur die Einschränkungen des herkömmlichen 3D-Millimeterwellenradars, sondern verbessern auch erheblich die Auflösung, Erkennungsfähigkeit und Anpassungsfähigkeit an die Umgebung.
Da sich das autonome Fahren weiterentwickelt, wird 4D-Bildradar voraussichtlich zu einem der Kernsensoren in zukünftigen Wahrnehmungssystemen, das zusammen mit Kameras und LiDAR sicherere, intelligentere und skalierbarere Lösungen für autonomes Fahren ermöglicht.
X-D500 RGB-D ToF Kamera|Anwendungen im Außen- und Innenbereich

Kundendienst: Unser professionelles technisches Supportteam ist auf TOF-Kameratechnologie spezialisiert und steht Ihnen jederzeit gerne zur Verfügung. Wenn Sie nach dem Kauf Ihres Produkts auf Probleme stoßen oder Fragen zur TOF-Technologie haben, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen Kundendienst anzubieten, um ein reibungsloses und sorgenfreies Benutzererlebnis zu gewährleisten, damit Sie sowohl mit Ihrem Kauf als auch bei der Produktnutzung Vertrauen haben und zufrieden sind.


Please upload banner from store admin blog pages