KI-Mobile-Roboternavigation in Fabriken – Leitfaden zu Best Practices für AMRs
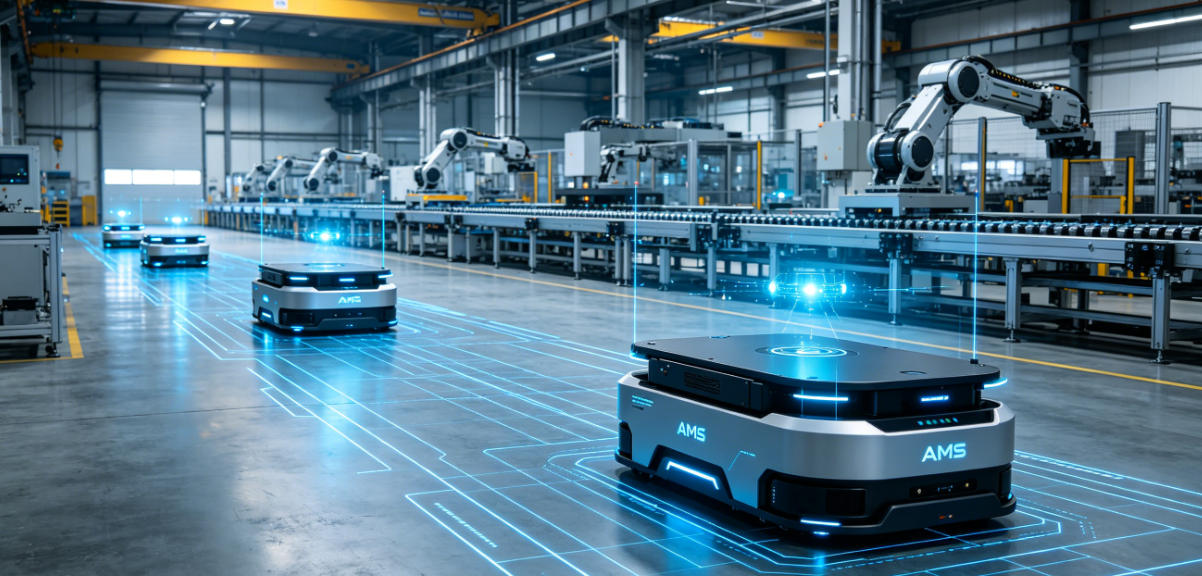
Wie navigieren KI-gestützte mobile Roboter in Fabriken und Lagerhäusern effektiv?
Einleitung: Warum AMR-Navigation in modernen Fabriken wichtig ist
In den heutigen intelligenten Fertigungs- und Logistikumgebungen sind autonome mobile Roboter (AMRs) zu einem Kernbestandteil der Industrieautomation geworden. Von Roboternavigationssystemen für Lagerhäuser bis hin zur Optimierung der Fabrikintralogistik prägen AMRs die Art und Weise neu, wie Materialien innerhalb von Produktionsanlagen bewegt werden.
Der Schlüssel zu ihrer Leistung liegt nicht nur in der Hardware, sondern in der KI-gestützten Navigation, insbesondere in der SLAM-basierten Kartierung, der Sensorfusion und der Entscheidungsfindung in Echtzeit. Ein mangelhaftes Navigationsdesign führt zu Engpässen, Ineffizienz und Sicherheitsrisiken, während optimierte Systeme den Durchsatz, die Skalierbarkeit und den ROI erheblich verbessern.
Dieser Artikel untersucht Best Practices für die KI-Navigation von AMRs in Fabriken, einschließlich Strategien für den Einsatz in der Praxis, SLAM-Optimierung und einer leistungsstarken Navigationsarchitektur für intelligente Lagerautomatisierung.
Was ist AMR-Navigation in Fabrikumgebungen?
AMR-Navigation bezieht sich darauf, wie autonome Roboter in dynamischen Industrieumgebungen mithilfe von Onboard-Intelligenz anstelle einer festen Infrastruktur navigieren.
Im Gegensatz zu herkömmlichen AGVs (Fahrerlose Transportsysteme), die auf Magnetstreifen oder vordefinierte Routen angewiesen sind, nutzen AMRs natürliche Merkmale zur Navigation und passen ihre Route kontinuierlich in Echtzeit an.
Moderne AMRs verlassen sich in der Regel auf:
- LiDAR-basiertes SLAM (Simultaneous Localization and Mapping)
- KI-basierte Pfadplanungsalgorithmen
- Tiefenkameras und Bildsensoren
- IMU + Sensorfusionssysteme
- Flottenmanagement-Software zur Koordination
Diese Technologien ermöglichen es Robotern, in komplexen Umgebungen wie:
- Intelligenten Fabriken
- E-Commerce-Lagerhäusern
- Automobilproduktionslinien
- Pharmazeutischen Logistikzentren
- Kühlketten-Verteilzentren

Kerntechnologie hinter der KI-basierten AMR-Navigation
1. SLAM: Die Grundlage der autonomen Navigation
Im Mittelpunkt von AMR-Systemen steht die SLAM-Technologie, die es Robotern ermöglicht, eine Karte zu erstellen und sich gleichzeitig darin zu lokalisieren.
SLAM ist entscheidend, weil Fabriken:
- Dynamisch sind (Menschen, Gabelstapler und Paletten bewegen sich ständig)
- Unstrukturiert sind (temporäre Lagerflächen, sich ändernde Layouts)
- Umgebungstechnisch komplex sind (reflektierende Oberflächen, enge Gänge)
Moderne AMRs nutzen SLAM, um:
- Echtzeitkarten von Fabrikböden zu erstellen
- Hindernisse dynamisch zu erkennen
- Routen sofort neu zu berechnen
- In fortschrittlichen Systemen eine Positionsgenauigkeit im Zentimeterbereich aufrechtzuerhalten
Dies macht SLAM unerlässlich für die Verbesserung der Navigationsgenauigkeit von Lagerrobotern und industrielle mobile Robot lokalisierungssysteme.
2. KI-Pfadplanung und Entscheidungsfindung
KI verbessert die AMR-Navigation, indem sie eine intelligente Routenauswahl anstelle einer statischen Logik des kürzesten Weges ermöglicht.
Zu den wichtigsten KI-Funktionen gehören:
- Dynamische Hindernisvermeidung (Menschen, Gabelstapler, Paletten)
- Verkehrsbewusste Routenoptimierung
- Koordination mehrerer Roboter in gemeinsamen Bereichen
- Vorausschauende Vermeidung von Engpässen
- Aufgabenpriorisierung in Flottenoperationen
Diese Fähigkeiten sind besonders wichtig in hochdichten Lagerautomatisierungsumgebungen, in denen mehrere Roboter gleichzeitig arbeiten.
3. Sensorfusion für robuste Navigation
Ein einzelner Sensor reicht unter realen Fabrikbedingungen nie aus. Moderne AMRs verlassen sich auf Sensorfusionsnavigationssysteme, die kombinieren:
- 2D/3D-LiDAR
- RGB-D-Kameras
- Ultraschallsensoren
- Radodometrie
- IMU-Daten
Dies verbessert die Zuverlässigkeit unter anspruchsvollen Bedingungen wie:
- Schwaches Licht oder reflektierende Oberflächen
- Enge Korridore
- Repetitive Lagerlayouts
- Übergänge von draußen nach drinnen
Sensorfusion verbessert die sichere AMR-Navigation in Mensch-Roboter-Kollaborationsumgebungen erheblich.
Best Practices für die AMR-Navigation in Fabriken
1. Erstellen Sie vor dem Einsatz hochwertige digitale Karten
Einer der wichtigsten Schritte bei der AMR-Einführung ist die Erstellung einer stabilen SLAM-Referenzkarte.
Best Practices umfassen:
- Kartieren Sie die gesamte Anlage vor der Inbetriebnahme
- Schließen Sie alle dynamischen Zonen ein (Laderampen, Bereitstellungsbereiche)
- Aktualisieren Sie Karten regelmäßig nach Layoutänderungen
- Vermeiden Sie nach Möglichkeit übermäßig repetitive visuelle Umgebungen
Eine saubere Kartierungsgrundlage verbessert die Navigationsgenauigkeit und Routenstabilität in der Fabrik.

2. Optimieren Sie das Lagerlayout für den Roboterverkehr
Auch mit fortschrittlicher KI-Navigation ist das physische Layout wichtig.
Empfohlene Layout-Praktiken:
- Halten Sie eine Gassenbreite von ≥ 1,2 m für sicheres Überholen ein
- Reduzieren Sie scharfe, unübersichtliche Ecken
- Trennen Sie nach Möglichkeit Bereiche für Menschen und Roboter
- Standardisieren Sie Palettenablagebereiche
- Vermeiden Sie unnötige reflektierende Oberflächen in wichtigen Navigationspfaden
Diese Änderungen verbessern die Effizienz des Roboterverkehrs im Lager und die Leistung der Kollisionsvermeidung.
3. Nutzen Sie Flottenmanagementsysteme für die Koordination mehrerer Roboter
In großen Fabriken ist Navigation nicht nur individuell, sondern kollektiv.
Flottenmanagementsysteme helfen:
- Aufgaben an den nächstverfügbaren Roboter zu weisen
- Verkehrsstaus zu verhindern
- Multi-Roboter-Arbeitsabläufe zu koordinieren
- Die Arbeitslast über die Flotte auszugleichen
- Mit ERP/WMS-Systemen zu integrieren
Dies ist unerlässlich für skalierbares AMR-Flottenmanagement in intelligenten Logistiksystemen.
4. Implementieren Sie Echtzeit-Hindernisvermeidungslogik
Fabriken sind unvorhersehbare Umgebungen. AMRs müssen damit umgehen:
- Menschen, die den Weg kreuzen
- Gabelstaplerbewegungen
- Temporäre Lagerhindernisse
- Plötzliche Layoutänderungen
Best Practice: Kombinieren Sie reaktive Hindernisvermeidung + prädiktive Pfadplanung für eine sicherere Navigation.
Dies verbessert die sichere Navigationsleistung von Industrierobotern in gemischten Mensch-Roboter-Umgebungen.
5. Stellen Sie eine gründliche Sensorkalibrierung und Wartung sicher
Die Navigationsgenauigkeit hängt stark vom Zustand der Sensoren ab.
Empfohlene Praktiken:
- Regelmäßige LiDAR-Kalibrierung
- Zeitpläne zur Reinigung der Kameralinsen
- Prüfungen zur IMU-Driftkorrektur
- Validierung der Radodometrie
- Software-Updates für SLAM-Algorithmen
Eine mangelhafte Kalibrierung ist eine der Hauptursachen für AMR-Lokalisierungsdrift in Lagerumgebungen.
Häufige Herausforderungen bei der AMR-Navigation in Fabriken
Trotz fortschrittlicher Technologie steht die Einführung in der Praxis immer noch vor Herausforderungen:
1. Verwirrung durch repetitive Umgebungen
Lange Korridore und identische Regale können SLAM-Systeme verwirren und Lokalisierungsdrift verursachen.
2. Dichte dynamischer Hindernisse
Hoher Personenverkehr erhöht die Navigationskomplexität und das Kollisionsrisiko.
3. Reflektierende Industrieoberflächen
Metallregale und glänzende Böden können die LiDAR-Genauigkeit beeinträchtigen.
4. Netzwerk- und Flottenlatenz
Verzögerte Kommunikation beeinträchtigt die Multi-Roboter-Koordination und Aufgabenverteilung.
5. Schnelle Layoutänderungen
Häufige Umstrukturierungen im Lager erfordern ständige Kartenaktualisierungen.
Zukünftige Trends bei der KI-Navigation für AMRs
Die nächste Generation von AMR-Navigationssystemen entwickelt sich hin zu:
- KI-gesteuerten prädiktiven Navigationsmodellen
- 3D-semantischer Kartierung von Fabriken
- Edge Computing für Entscheidungsfindung in Echtzeit
- Vision-Language-Navigationssysteme
- Vollständig autonomer Multi-Roboter-Kollaboration
- Digital-Twin-Integration für simulationsbasierte Optimierung
Diese Fortschritte werden intelligente Fabrikautomatisierung und autonome Logistiksysteme weiter verbessern.
OS1 32/64 /128 Linien für autonome Lieferung Autonomes Fahren 3D-LiDAR Ouster Mid-Range High-Resolution Imaging Lidar

Fazit
Die KI-gestützte AMR-Navigation ist das Rückgrat der modernen Fabrikautomatisierung. Durch die Kombination von SLAM-Kartierung, Sensorfusion, KI-Pfadplanung und Flottenkoordination können Industrieroboter sicher und effizient in komplexen Umgebungen arbeiten.
Um eine optimale Leistung zu erzielen, müssen sich Unternehmen auf Folgendes konzentrieren:
- Hochwertige Kartierung der Umgebung
- Robuste Sensorfusionssysteme
- Intelligentes Flottenmanagement
- Hindernisvermeidung in Echtzeit
- Kontinuierliche Systemkalibrierung
Während sich Fabriken weiter in Richtung vollständiger Automatisierung entwickeln, werden fortschrittliche AMR-Navigationssysteme zu einem Schlüsselfaktor der Transformation zur intelligenten Fertigung von Industrie 4.0.


Please upload banner from store admin blog pages
Please select collection from store admin blog pages