Wie die Fusion von TOF und LiDAR die Nah- und Fernbereichswahrnehmung verbessert
Wie kann die TOF- und LiDAR-Fusion die Nah- und Fernwahrnehmung beim autonomen Fahren verbessern
Mit der rasanten Entwicklung des autonomen Fahrens ist die Fahrzeugwahrnehmung zu einem Schlüsselfaktor für Sicherheit, Effizienz und intelligente Entscheidungsfindung geworden. Derzeit gehören zu den am weitesten verbreiteten Wahrperungslösungen Kameras, Millimeterwellenradar, LiDAR und TOF (Time-of-Flight) Sensoren. Jede Technologie bietet einzigartige Vorteile, doch die Abhängigkeit von einem einzigen Sensor führt zu Einschränkungen bei der Nahbereichserkennung, der Fernbereichskartierung und der Erkennung dynamischer Hindernisse. Daher hat sich die TOF–LiDAR-Fusion als entscheidende Innovation herauskristallisiert, die es Fahrzeugen ermöglicht, eine präzise, robuste und umfassende Wahrnehmung der Umgebung zu erreichen.
Was ist autonomes Fahren und warum ist die Wahrnehmung wichtig
Autonomes Fahren bezeichnet Fahrzeuge, die mithilfe von Sensorarrays, KI-Algorithmen, Steuerungssystemen und hochauflösenden Karten mit minimaler oder gar keiner menschlichen Beteiligung betrieben werden. Im Grunde ermöglicht es einem Auto, „die Umgebung zu sehen, sie zu analysieren und darauf zu reagieren“, und Aufgaben wie Hindernisvermeidung, adaptives Beschleunigen und Lenken auszuführen. Nach der SAE-Klassifizierung werden autonome Fahrzeuge in die Stufen L0–L5 eingeteilt:
-
L0: Vollständig manuell
-
L1: Fahrerassistenz (z. B. Tempomat)
-
L2: Teilautomatisierung (z. B. Spurhalteassistent)
-
L3: Bedingte Automatisierung mit begrenzter Übergabe
-
L4: Hohe Automatisierung mit minimaler menschlicher Beteiligung
-
L5: Vollständige Autonomie unter allen Bedingungen
In diesen Systemen bildet die Wahrnehmung der Umgebung die Grundlage für eine sichere Navigation. Während Kameras hochauflösende Bilder für die Spurerkennung, das Erkennen von Verkehrszeichen und die Klassifizierung von Objekten liefern, sinkt ihre Leistung bei schlechten Lichtverhältnissen oder widrigen Wetterbedingungen. Millimeterwellenradar eignet sich hervorragend zur Messung von Geschwindigkeit und Entfernung, bietet jedoch keine detaillierten Informationen über Hindernisse. LiDAR erstellt genaue 3D-Punktwolken für die Fernbereichskartierung, weist jedoch tote Winkel bei der Nahbereichserkennung auf und ist kostspielig. TOF-Sensoren ergänzen LiDAR, indem sie hochpräzise Tiefendaten im Nahbereich erfassen, die für die Erkennung von Fußgängern, kleinen Hindernissen und niedrigen Bordsteinen in städtischen Umgebungen oder Parkplatzszenarien entscheidend sind.
Warum TOF und LiDAR beim autonomen Fahren komplementär sind
Ein einziger Sensor kann weder die Präzision im Nahbereich noch die Abdeckung im Fernbereich gewährleisten. TOF-Sensoren senden Lichtpulse aus und messen die Rücklaufzeit, wodurch sie eine Genauigkeit im Sub-Zentimeterbereich für die Hinderniserkennung im Nahbereich bieten. Dies ist entscheidend für die Navigation bei niedrigen Geschwindigkeiten in Städten, auf belebten Straßen oder in Tiefgaragen, wo kleine Objekte, Fußgänger und Radfahrer plötzlich auftauchen können. TOF ist gegenüber Änderungen der Beleuchtung weniger empfindlich als Kameras und gewährleistet eine zuverlässige 3D-Tiefenwahrnehmung.
LiDAR eignet sich hervorragend für das Scannen über große Entfernungen und erstellt globale 3D-Karten über Hunderte von Metern. Es erkennt ferne Fahrzeuge, Fußgänger und Straßenbegrenzungen und ermöglicht so eine rechtzeitige Entscheidungsfindung auf Autobahnen. Seine Widerstandsfähigkeit gegenüber Regen, Nebel und schlechter Sicht gewährleistet eine zuverlässige Kartierung der Umgebung unter schwierigen Bedingungen.
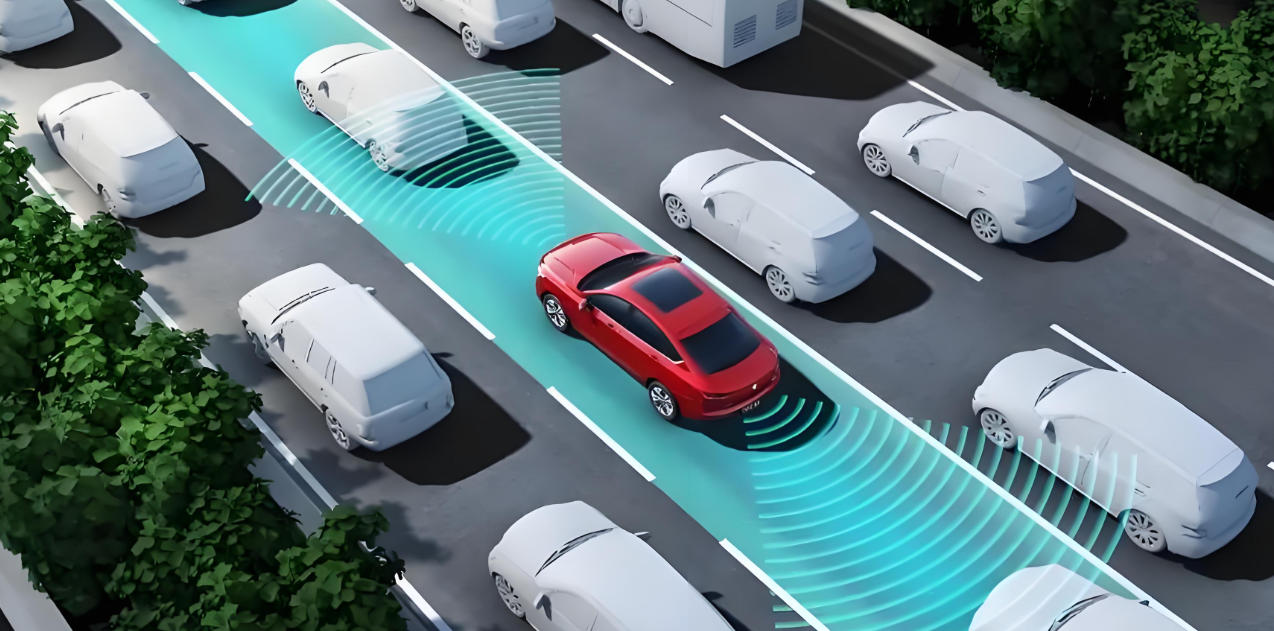
Durch die Kombination von TOF und LiDAR erreichen Fahrzeuge eine mehrschichtige Wahrnehmung: TOF schließt die toten Winkel von LiDAR, während LiDAR die Abdeckung im Fernbereich gewährleistet. Durch KI-gestützte Sensorfusion validiert das System die Daten gegenseitig und verbessert die Genauigkeit der Hinderniserkennung, der Trajektorienvorhersage und der Verfolgung dynamischer Objekte, wodurch nahezu keine toten Winkel für autonome Fahrzeuge entstehen.
Fusionsalgorithmen und intelligente Datenverarbeitung
Die TOF–LiDAR-Fusion erfordert mehr als die Integration von Hardware; sie basiert auf der Verarbeitung von Daten aus mehreren Quellen, der Zeitsynchronisation und fortschrittlichen KI-Algorithmen. TOF erfasst hochauflösende Punktwolken im Nahbereich, während LiDAR dichte 3D-Daten über große Entfernungen liefert. Fusionsalgorithmen richten beide Datensätze aus und erstellen detaillierte 3D-Umgebungsmodelle mit feiner Auflösung in der Nähe des Fahrzeugs und vollständiger Abdeckung über den gesamten Bereich.
Semantische Kennzeichnung und Hindernisklassifizierung verbessern die dynamische Entscheidungsfindung. Klassifikatoren des maschinellen Lernens unterscheiden zwischen sich bewegenden Fußgängern, stationären Objekten, Radfahrern oder Straßenmüll. Trajektorienvorhersage und Pfadplanung werden durch Kalman-Filterung, Bayes-Schätzung und Deep Learning verbessert und ermöglichen Echtzeitreaktionen, Notbremsungen und Ausweichmanöver.
Anwendungen in autonomen Fahrzeugen und Lieferrobotern
Autonome Fahrzeuge nutzen die TOF–LiDAR-Fusion in städtischen Straßen, auf Autobahnen, in Tunneln und in verstopften Verkehrssituationen. TOF erfasst Details im Nahbereich, wie Fußgänger und kleine Hindernisse, während LiDAR die Fernbereichserkennung von Fahrzeugen und Straßenbegrenzungen ermöglicht. Dieses zweischichtige System verbessert die Kollisionsvermeidung, die Navigationssicherheit und das reibungslose Fahren.
In unbemannten Lieferfahrzeugen erkennen TOF-Sensoren nahegelegene Pakete oder Fußgänger, während LiDAR die Routenplanung und Fernbereichskartierung übernimmt. Komplexe Szenarien wie Tiefgaragen, überfüllte Stadtgebiete oder schlechte Beleuchtung erfordern eine TOF–LiDAR-Fusion, um eine zuverlässige Wahrnehmung der Umgebung zu gewährleisten.
Zukünftige Trends der TOF–LiDAR-Fusion
Fortschritte bei Sensorhardware, KI-Algorithmen und Rechenleistung werden die nächste Generation des autonomen Fahrens vorantreiben. Kleinere, energieeffiziente TOF-Sensoren und kostengünstiges Solid-State-LiDAR werden die Hürden für den breiten Einsatz senken. Transformer-basierte KI-Modelle und multimodale Fusionsnetzwerke verbessern die Erkennungsgenauigkeit und Robustheit.
Zukünftige Fahrzeuge werden die TOF–LiDAR-Fusion mit V2X-Kommunikation, Cloud-Computing und Smart-City-Infrastruktur kombinieren. Globale Wahrnehmung, vorausschauende Gefahrenerkennung und adaptive Navigation werden zum Standard und ermöglichen vollständig autonome intelligente L4/L5-Fahrzeuge.
Fazit
Die TOF–LiDAR-Fusion revolutioniert die Wahrnehmung beim autonomen Fahren, indem sie Nahbereichspräzision mit Fernbereichskartierung kombiniert. Mit KI-Integration, fortschrittlichen Fusionsalgorithmen und dynamischer Echtzeitverfolgung bietet diese Technologie eine sicherere, intelligentere und zuverlässigere autonome Navigation. Die TOF–LiDAR-Sensorfusion ist dabei, zum Eckpfeiler der nächsten Generation vollständig autonomer intelligenter Fahrzeuge und Smart-Mobility-Ökosysteme zu werden.
Vzense DS86 & DS87 ToF-3D-Kameras - Industriequalität, hohe Präzision, 5m1600*1200

Kundendienst: Unser professionelles technisches Supportteam ist auf TOF-Kameratechnologie spezialisiert und steht Ihnen jederzeit gerne zur Verfügung. Sollten Sie nach dem Kauf Ihres Produkts auf Probleme stoßen oder Fragen zur TOF-Technologie haben, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen Kundendienst anzubieten, um ein reibungsloses und sorgenfreies Nutzererlebnis zu gewährleisten, damit Sie sowohl mit Ihrem Kauf als auch bei der Produktnutzung Vertrauen haben und zufrieden sind.


Please upload banner from store admin blog pages