Laserdistanzsensoren vs. TOF- & RGB-D-Kameras für 3D-Messungen
Was sind die Unterschiede zwischen Laserentfernungssensoren, TOF und RGB-D-Kameras?
Mit der Entwicklung der Industrieautomation, der VR/MR-Technologie und der intelligenten Robotik sind RGB-D-Kameras und TOF-Kameras zu zentralen Werkzeugen für die Tiefenwahrnehmung geworden. In Kombination mit Laserentfernungssensoren, 3D-Bildgebung und Algorithmen zur Tiefenverarbeitung bieten sie eine hochpräzise Unterstützung für Messungen, Navigation und interaktive Anwendungen.
Was ist eine RGB-D-Kamera?
Eine RGB-D-Kamera ist ein Sensor, der sowohl Farbbilder (RGB) als auch Tiefeninformationen (Depth) erfasst und einer Standardkamera dadurch die Fähigkeit zur „Entfernungsmessung“ verleiht. Sie zeichnet nicht nur die Farbe und Textur von Objekten auf, sondern misst auch den Abstand jedes Pixels zur Kamera und erzeugt so vollständige räumliche 3D-Informationen.
In der Praxis werden RGB-D-Kameras häufig für Gesichtserkennung, 3D-Modellierung, AR/VR, Roboternavigation, Gestenerkennung und autonomes Fahren eingesetzt. Durch die Kombination von RGB-Bildern mit Tiefendaten ermöglichen sie eine genauere Wahrnehmung der Umgebung und Objekterkennung, beispielsweise zur Bestimmung der Position, Form und Größe eines Objekts. Kurz gesagt: Eine RGB-D-Kamera ermöglicht es Geräten, sowohl 'Farben zu sehen' als auch 'Abstände zu verstehen', und bietet so eine intelligente visuelle Wahrnehmung.

Grundlagen von RGB-D- und TOF-Kameras
RGB-D-Kameras kombinieren Farbbilder (RGB) mit Tiefeninformationen (D), um farbige Punktwolken, Tiefenkarten und 3D-Szenenmodelle zu erzeugen. Sie erfassen präzise die Position, Form und Textur von Objekten und unterstützen komplexe räumliche Analysen und 3D-Rekonstruktionen. RGB-D-Kameras eignen sich besonders für die Manipulation von Robotern in Innenräumen, Augmented/Virtual/Mixed Reality (AR/VR/MR), virtuelle Simulationen, 3D-Modellierung, Smart-Home-Systeme und industrielle Inspektionen. Durch die Erfassung von Farb-Tiefenkarten können Entwickler präzise Objekterkennung, Pfadplanung und Mensch-Maschine-Interaktion durchführen, mit Anwendungen in Bildung, Forschung und Industrierobotik.
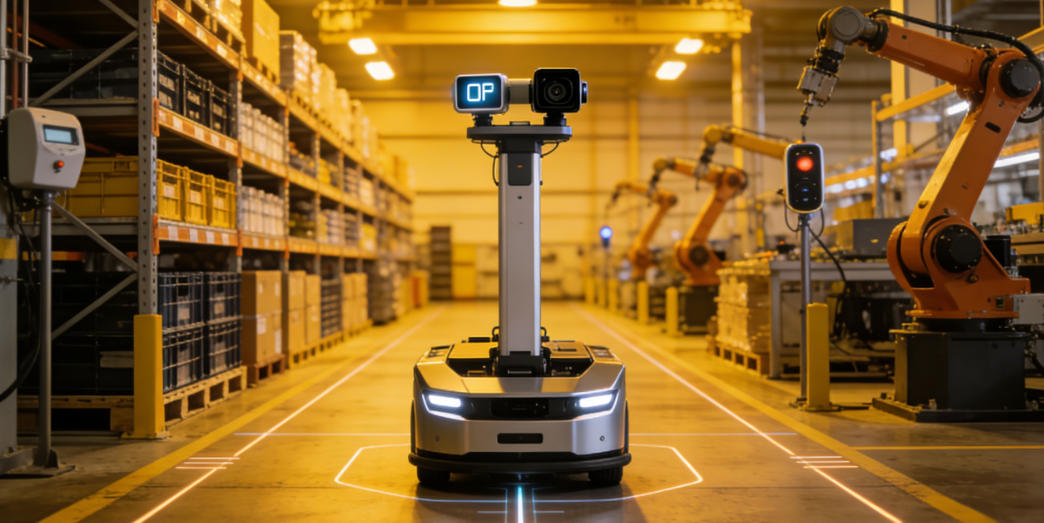
TOF-Kameras (Time-of-Flight-Kameras) messen die Zeit, die Lichtpulse benötigen, um ein Objekt zu erreichen und von diesem reflektiert zurückzukehren, und erzeugen so genaue Entfernungsdaten und Tiefenkarten in Echtzeit. Da die TOF-Technologie nicht auf Oberflächentexturen angewiesen ist, bleibt sie in dynamischen Szenen, bei schwachem Licht, bei schnell bewegten Objekten und in komplexen Industrieumgebungen stabil und präzise. TOF-Kameras werden häufig für die Hindernisvermeidung von Robotern, die Navigation von fahrerlosen Transportsystemen (AGV), die Entfernungsmessung von Drohnen, automatisierte Lagerhaltung, Smart Factories und 3D-Kartierung eingesetzt und liefern schnelle, kontinuierliche räumliche 3D-Daten für die Tiefenwahrnehmung und automatisierte Steuerungssysteme.
| Technologie | Messprinzip | Vorteile | Anwendungen |
|---|---|---|---|
| RGB-D | Strukturiertes Licht / Stereo-Vision | Reichhaltige Farb-Tiefen-Fusion, starke Detailwiederherstellung | AR/VR-Interaktion, Robotermanipulation, 3D-Modellierung, virtuelle Simulation, Smart-Home-Systeme |
| TOF | Laufzeit von Licht | Schnelle, hochpräzise Tiefenkartierung, geeignet für dynamische Szenen | AGV-Navigation, Drohnenentfernungsmessung, Roboterhindernisvermeidung, 3D-Kartierung, VR/MR-Interaktion, intelligente Fertigung |
In der Praxis werden RGB-D- und TOF-Kameras häufig zusammen verwendet, um hochpräzise, multifunktionale Tiefenwahrnehmungssysteme zu schaffen. RGB-D liefert reichhaltige Farb-Tiefeninformationen, während TOF schnelle und stabile 3D-Entfernungsdaten liefert. Ihre Kombination wird häufig in AGV-Navigation, Drohnenhindernisvermeidung, präziser Robotermanipulation, VR/AR/MR-Interaktionen, intelligenter Fertigung und automatisierten Produktionslinien eingesetzt. Dieser Aufbau verbessert nicht nur die Geschwindigkeit und Genauigkeit der Tiefenmessung, sondern erhöht auch die Anpassungsfähigkeit des Systems an komplexe Umgebungen, sodass Roboter und intelligente Geräte auch bei wechselnden Licht-, Material- und dynamischen Bedingungen eine hohe Zuverlässigkeit beibehalten.
Darüber hinaus können RGB-D- und TOF-Kameras mit fortschrittlichen Algorithmen und Filtertechniken Echtzeit-3D-Rekonstruktion, Punktwolkenfusion, Pfadplanung, Objekterkennung und Multi-Roboter-Kollaboration ermöglichen und bieten so vollständige technische Lösungen für Industrieautomation, intelligente Logistik, Drohneninspektion und interaktive VR/MR-Anwendungen.
Kombination von Laserentfernungsmessung und Tiefenwahrnehmung
Die Integration von Laserentfernungssensoren (LiDAR) mit TOF- oder RGB-D-Kameras kann die Genauigkeit der räumlichen Wahrnehmung und die Echtzeitleistung erheblich verbessern. Durch die Nutzung ihrer komplementären Stärken können Messungen sowohl über kurze als auch über lange Distanzen kombiniert werden:
- Laserentfernungsmessung: Ideal für die präzise Messung von Objekthöhe, -winkel, -länge und -grenzen, insbesondere in Hochpräzisionsszenarien wie Industrieautomation, Vermessung und Strukturüberwachung.
- TOF/RGB-D-Kameras: Erzeugen schnell hochauflösende Tiefenkarten und unterstützen die Tiefenwahrnehmung in Echtzeit in dynamischen Umgebungen, wie Drohnenhindernisvermeidung, AGV-Navigation und VR/MR-Interaktion.
-
Vorteile der Integration: Lasersensoren liefern hochpräzise Punktmessungen, während TOF-Kameras Tiefeninformationen auf Oberflächenebene liefern. Zu den kombinierten Anwendungen gehören:
- 4D-Bilderradar: Verbessert die Objekterkennung und Geschwindigkeitsmessung
- Interaktive Wände oder virtuelle Umgebungen: Verbessert die Berührungspräzision und das räumliche Interaktionserlebnis
- Intelligente Roboter: Ermöglicht autonome Navigation, Hinderniserkennung und Kartierung der Umgebung
- LiDAR-Systeme: Erhöht die Genauigkeit der Punktwolke und verbessert die Wahrnehmung der Umgebung
Durch die Fusion verschiedener Tiefenwahrnehmungstechnologien kann die Messgenauigkeit in komplexen Umgebungen stabil bleiben, was die Robustheit und Echtzeitleistung des Systems verbessert.

Arduino und Laserentfernungsmessung in der Praxis
Für Entwickler, Maker und Hobbyanwender bieten Arduino-Laserentfernungssensor-Projekte einen idealen Einstieg in die räumliche Messung und intelligente Geräte. Zu den praktischen Aktivitäten gehören:
- Arduino-Laserentfernungssensormodule: Sensoren wie VL53L0X oder TFMini unterstützen Messungen über kurze bis mittlere Distanzen und zeichnen sich durch ihre kompakte Größe und ihren geringen Stromverbrauch aus.
-
Entfernungsmessung und Objekterkennung:
- Präzise Abstände zwischen Objekten und dem Sensor erfassen
- Hinderniserkennung in Echtzeit durchführen, geeignet für die Navigation kleiner Roboter oder die Steuerung automatischer Türen
-
Laser-Näherungssensoren:
- Objekte erkennen, die sich nähern oder entfernen
- Ereignisse oder Warnungen auslösen, z. B. Sicherheitsalarme oder interaktive Geräte
-
Erweiterte Anwendungen:
- Robotik: Kombination mit Arduino-Controllern für intelligente Hindernisvermeidung, Pfadplanung und autonome Navigation
- Datenvisualisierung: Entfernungsdaten über den seriellen Port ausgeben und in Echtzeit mit Processing oder Python visualisieren
- Experimente und Bildung: Mehrpunktmessungen durchführen, um die Prinzipien der Laserübertragung, Reflexion und Entfernungsmessung zu verstehen
Solche praktischen Übungen helfen nicht nur, die Grundlagen der Entfernungsmessung zu verstehen, sondern liefern auch zuverlässige Daten für intelligente Roboter, automatisierte Steuerungssysteme und interaktive Geräte und fördern praktische Fähigkeiten und technisches Denken.
Methoden zur Verbesserung der Anwendungsgeneauigkeit
Bei der Verwendung von RGB-D-Kameras, TOF-Kameras und Laserentfernungssensoren können Genauigkeit und Stabilität von mehreren Faktoren beeinflusst werden. Die folgenden Strategien können die Messzuverlässigkeit und Datenqualität erheblich verbessern:
-
Sensorewinkel anpassen, um Reflexionsstörungen zu vermeiden
- Laser- und TOF-Sensoren können bei Spiegeln, Glas oder glatten Oberflächen Reflexionsfehler aufweisen.
- Den Einfallswinkel anpassen, um die direkte Reflexion zu maximieren und Mehrfachreflexionen oder Streuung zu reduzieren.
- In komplexen Umgebungen können mehrere Sensorewinkel abgetastet und fusioniert werden, um Ausreißer zu reduzieren.
-
Filteralgorithmen anwenden, um Messfehler zu reduzieren
- Rohmessungen können Rauschen enthalten, insbesondere in dynamischen oder weit entfernten Szenarien.
- Häufige Filtermethoden umfassen:
- Gleitender Mittelwertfilter: Glättet plötzliches Rauschen durch Mittelwertbildung aufeinanderfolgender Messungen
- Kalman-Filter: Nutzt historische Daten und Bewegungsmodelle, um die Genauigkeit dynamischer Messungen zu verbessern
- Medianfilter: Eliminiert gelegentliche Extremwerte effektiv
- Bei der AGV-Navigation oder Robotpfadplanung reduziert die Filterung Fehltrigger und Trajektorienfehler.
-
Beleuchtung optimieren, um Umgebungslichteffekte zu reduzieren
- TOF- und RGB-D-Kameras reagieren empfindlich auf starkes Licht oder reflektierende Oberflächen, was Messfehler verursachen kann.
- In Innenräumen können diffuses Licht oder Abschirmungen verwendet werden, um direkte Belichtung zu vermeiden.
- Im Freien können Lichtanpassungen oder Infrarotfilter verwendet werden, um die Qualität der Tiefenkarten zu verbessern.
-
Sensoren und Kameras regelmäßig kalibrieren
- Sensoren können im Laufe der Zeit driften und kumulative Messfehler verursachen.
- Kalibrierungsmethoden umfassen:
- Lasersensoren: Vergleich mit einem Standardlineal oder Kalibrierungsbrett
- RGB-D/TOF-Kameras: Verwendung von Schachbrett- oder 3D-Kalibrierungsbrettern zur Korrektur von Tiefenkartenverzerrungen
- Regelmäßige Kalibrierung erhält die Genauigkeit, verlängert die Lebensdauer des Geräts und verbessert die Systemstabilität.
-
Zusätzliche Optimierungsstrategien (optional)
- Multisensorfusion: Kombination von Laser- und TOF-Tiefendaten durch gewichtete Fusion oder Filterung zur Verbesserung der Messgenauigkeit
- Umgebungsmodellierung und Fehlerkompensation: Erstellung von Fehlermodellen für feste Umgebungen und Echtzeitkorrektur von Tiefendaten
- Softwareoptimierung: Entfernung von Rauschen, Kantenschärfung und Auffüllen von Lücken in Punktwolken oder Tiefenkarten für eine bessere 3D-Rekonstruktion
Durch die Verwendung dieser Methoden können Tiefenwahrnehmungssysteme eine höhere Genauigkeit und Stabilität in 3D-Bildgebung, Roboternavigation, Drohnenhindernisvermeidung und VR/MR-Interaktionen erreichen und zuverlässige Daten für intelligente Entscheidungsfindungen liefern.
Fazit
Die Kombination aus RGB-D-Kameras, TOF-Kameras und Laserentfernungssensoren bietet eine robuste technische Grundlage für Tiefenwahrnehmung, 3D-Modellierung und intelligente Robotik. Das Verständnis ihrer Funktionsprinzipien und Anwendungen ermöglicht hochpräzise Messungen und zuverlässige Leistung in der Industrieautomatisierung, der AGV-Navigation, VR/MR-Interaktionen und Robotersystemen.
Robosense RS-lidar-M1/RS-lidar-M1 Plus intelligentes 3D-Solid-State-LiDAR in Fahrzeugqualität für autonomes Fahren

Kundendienst:
Unser professionelles technisches Team, das auf 3D-Kamera-Entfernungsmessung spezialisiert ist, steht Ihnen jederzeit gerne zur Verfügung. Sollten Sie nach dem Kauf Probleme mit Ihrer TOF-Kamera haben oder weitere Informationen zur TOF-Technologie benötigen, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen technischen Kundendienst und ein optimales Nutzererlebnis zu bieten, damit Sie sowohl beim Kauf als auch bei der Nutzung unserer Produkte beruhigt sind.


Please upload banner from store admin blog pages