Leitfaden für Bildverarbeitung und 3D-Robotersehen in der Industrieautomation
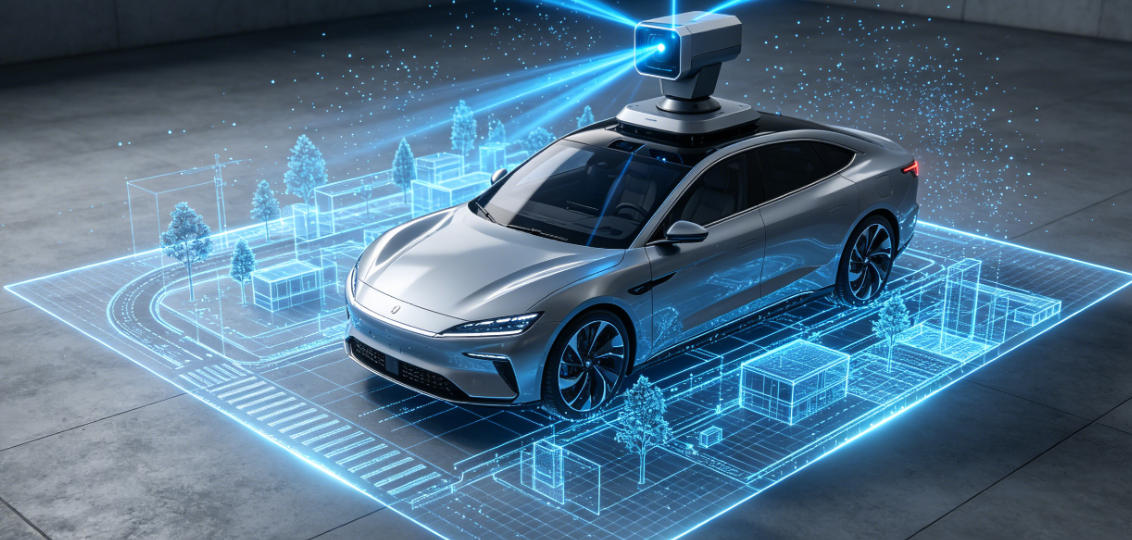
Wie funktioniert 3D-Robotersehen in modernen Roboterbildverarbeitungssystemen und industriellen Automatisierungssystemen?
Einleitung: Der Aufstieg des 3D-Robotersehens in der Automatisierung
In der modernen industriellen Automatisierung, intelligenten Fertigung und KI-Robotik sind Roboterbildverarbeitung und 3D-Robotersehensysteme zu unverzichtbaren Technologien geworden, die es Maschinen ermöglichen, ihre Umgebung wahrzunehmen und zu verstehen.
Im Gegensatz zu herkömmlichen 2D-Maschinensehensystemen bietet 3D-Robotersehen räumliches Bewusstsein und ermöglicht es Robotern, Tiefe, Form, Position und Bewegung in Echtzeit zu erkennen. Diese Fähigkeit ist entscheidend für Anwendungen wie:
- Autonome Lagerrobotik
- Industrielle Pick-and-Place-Automatisierung
- Intelligente Fabrikprüfsysteme
- Autonome mobile Roboter (AMRs)
- Logistiksortierung und Palettenhandhabung
Dieser Artikel bietet einen umfassenden Leitfaden zur Roboterbildverarbeitungstechnologie, zur Architektur von 3D-Sehensystemen und zu realen industriellen Anwendungen.
Was ist Roboterbildverarbeitung?
Roboterbildverarbeitung bezeichnet den Prozess der Erfassung und Interpretation visueller Daten mithilfe von Kameras und Sensoren, die an Robotersystemen angebracht sind. Sie ermöglicht es Robotern, ihre Umgebung zu „sehen“ und intelligente Entscheidungen zu treffen.
Moderne Roboterbildverarbeitungssysteme umfassen in der Regel:
- RGB-Kameras für Farbinformationen
- Tiefensensoren (ToF, Stereo-Vision, LiDAR)
- KI-Bildverarbeitungsprozessoren
- Edge-Computing-Module
- Bewegungssteuerungssysteme
Diese Komponenten arbeiten zusammen, um Maschinensehen in Echtzeit für die Roboterautomatisierung zu unterstützen.

Was ist 3D-Robotersehen?
3D-Robotersehen ist eine fortschrittliche Form des Maschinensehens, die es Robotern ermöglicht, die Umgebung dreidimensional wahrzunehmen.
Es bietet:
- Tiefenwahrnehmung
- Räumliche Kartierung
- Objektlokalisierung
- Posenschätzung
- Verständnis realer Koordinaten
Dies macht es unverzichtbar für die Roboternavigation in dynamischen Industrieumgebungen.
Wie 3D-Robotersehensysteme funktionieren
Ein typisches 3D-Sehensystem für Robotik folgt einer strukturierten Pipeline:
1. Erfassung von Bild und Tiefe
Sensoren wie RGB-D-Kameras, LiDAR oder ToF-Sensoren erfassen visuelle Daten und Tiefendaten.
2. Datenverarbeitung
KI-Algorithmen verarbeiten die Rohdaten der Sensoren, um:
- Rauschen zu filtern
- Merkmale zu extrahieren
- Tiefenkarten oder Punktwolken zu generieren
3. Objekterkennung und -identifikation
Modelle der Computer vision identifizieren:
- Objekte
- Formen
- Positionen
- Orientierungen
4. 3D-Rekonstruktion
Das System erstellt ein räumliches Modell der Umgebung mithilfe von:
- Punktwolken
- Voxelgittern
- Mesh-Rekonstruktion
5. Bewegungsplanung und -steuerung
Roboter verwenden diese Daten, um:
- Bewegungsbahnen zu planen
- Hindernissen auszuweichen
- Aufgaben präzise auszuführen

Schlüsseltechnologien der Roboterbildverarbeitung
1. RGB- und Stereo-Sehensysteme
Stereo-Vision verwendet zwei Kameras, um die Tiefe durch Vergleich der Bilddisparität zu schätzen.
Vorteile:
- Niedrige Kosten
- Hohe Auflösung
- Geeignet für strukturierte Umgebungen
Einschränkungen:
- Empfindlich gegenüber Lichtverhältnissen
- Reduzierte Genauigkeit bei texturlosen Oberflächen
2. Tiefenkameras (RGB-D und ToF)
Tiefenkameras kombinieren RGB-Bildverarbeitung mit Tiefenerfassung.
Sie werden häufig verwendet in:
- Lagerrobotik
- Gestenerkennungssysteme
- AR/VR-Anwendungen
- Mensch-Roboter-Interaktion
Vorteile:
- Tiefenausgabe in Echtzeit
- Kompaktes Design
- Einfache Integration in Robotersysteme
3. LiDAR-basierte 3D-Vision
LiDAR verwendet Laserpulse, um hochpräzise 3D-Punktwolken zu erzeugen.
Vorteile:
- Langstreckenerfassung
- Hohe Genauigkeit
- Starke Leistung in Umgebungen mit wenig Licht
Häufige Anwendungen umfassen:
- Autonomes Fahren
- Außenrobotik
- Großflächige Kartierung
4. KI und Deep Learning in Sehensystemen
KI verbessert die Roboterbildverarbeitung durch:
- Objekterkennung und -klassifizierung
- Semantische Segmentierung
- Posenschätzung
- Verständnis der Szene
Dies ist unverzichtbar für intelligente Roboterwahrnehmungssysteme.
Anwendungen des 3D-Robotersehens
1. Intelligente Fertigung
3D-Sehensysteme werden in der industriellen Automatisierung häufig für folgende Zwecke eingesetzt:
- Montagelinienführung
- Qualitätsprüfung
- Fehlererkennung
- Komponentenabgleich
Dies verbessert die Produktionsgenauigkeit und Fertigungseffizienz.
2. Lagerautomatisierung und Logistik
In der Logistik ermöglicht die Roboterbildverarbeitung:
- Automatisierte Kommissioniersysteme
- Palettenerkennung
- Inventurscans
- AMR-Navigationsunterstützung
Dies ist ein wichtiger Bestandteil von intelligenten Lagerrobotersystemen.
3. Autonome mobile Roboter (AMRs)
AMRs verlassen sich auf 3D-Vision für:
- SLAM-Navigation
- Hindernisvermeidung
- Pfadoptimierung
- Echtzeit-Umgebungskartierung
Dies ermöglicht einen vollständig autonomen Betrieb in dynamischen Umgebungen.
4. Industrielle Inspektionssysteme
3D-Robotersehen wird für folgende Zwecke eingesetzt:
- Oberflächenfehlererkennung
- Maßmessung
- Qualitätssicherungsprüfung
- Produktverifizierung
Dies ist unverzichtbar für die automatisierte Maschinensehensprüfung.
5. Landwirtschaft und Außenrobotik
Anwendungen umfassen:
- Ernteüberwachung
- Automatisierte Ernte
- Geländekartierung
- Präzisionssprühsysteme
Vorteile von 3D-Robotersehensystemen
- Verbessertes räumliches Bewusstsein
- Höhere Automatisierungsgenauigkeit
- Echtzeit-Entscheidungsfähigkeit
- Verbesserte Sicherheit in Mensch-Roboter-Umgebungen
- Reduzierte Betriebskosten
Diese Vorteile machen 3D-Vision zu einer Kernkomponente der Industrie-4.0-Automatisierungssysteme.
Herausforderungen der Roboterbildverarbeitungstechnologie
1. Umweltbedingungen
Beleuchtungsvariationen und reflektierende Oberflächen können die Genauigkeit beeinträchtigen.
2. Rechenanforderungen
Die Verarbeitung von 3D-Daten erfordert leistungsstarke Computerhardware.
3. Systemkalibrierung
Multisensorsysteme erfordern eine präzise Ausrichtung und Kalibrierung.
4. Datenkomplexität
3D-Punktwolken erfordern große Speicher- und Verarbeitungsressourcen.
Zukünftige Trends der 3D-Roboter-Vision
Die Zukunft der robotergestützten Bildverarbeitung wird von Folgendem geprägt:
- KI-gestützte Echtzeit-3D-Wahrnehmung
- Multisensorfusion (LiDAR + RGB-D + IMU)
- Edge-KI-Berechnung für die Robotik
- Semantische 3D-Kartierungssysteme
- Vollständig autonome Entscheidungsfindung von Robotern
- Digital-Twin-Integration für Simulationen
Diese Innovationen werden die Entwicklung vollständig intelligenter Robotersysteme beschleunigen.
C200 25-Meter-TOF-LiDAR-Sensor für Hindernisvermeidungradar von intelligenten AGVs für den Innen- und Außenbereich

Fazit
Robotergestützte Bildverarbeitung und 3D-Roboter-Vision verändern die moderne Automatisierung, indem sie Robotern ermöglichen, die physische Welt in Echtzeit wahrzunehmen, zu analysieren und mit ihr zu interagieren.
Durch die Kombination von Tiefensensorik, KI-Bildverarbeitung und fortschrittlichen Robotersteuerungssystemen können Branchen höhere Automatisierungsgrade in folgenden Bereichen erreichen:
- Intelligente Fabriken
- Lagerlogistik
- Industrieinspektion
- Autonome Robotik
Mit der Weiterentwicklung der Technologie werden 3D-Roboter-Visionsysteme weiterhin eine grundlegende Technologie für die Zukunft der intelligenten Automatisierung und Robotik bleiben.


Please upload banner from store admin blog pages
Please select collection from store admin blog pages