Leitfaden für Servorobotik: LW20-LiDAR-Prinzip und Entwicklungslösungen
Wie funktioniert Servo Robotics mit LW20 LiDAR für die Hindernisvermeidung bei UAVs & Robotern?
I. Was ist Servo Robotics? Ausführliche Grundlagen
Servo Robotics bezeichnet die Servorobotik, ein Nischenfeld der Perzeptions-Bewegungs-Fusion innerhalb der eingebetteten Roboterentwicklung. Ihre Kernkomponente ist der Servomotor. Im Gegensatz zu herkömmlichen Elektromotoren integrieren Servomotoren geschlossene Winkelregelschaltungen, die Rotationswinkel über PWM-Pulssignale präzise fixieren. Dies bildet die Grundlage dafür, dass Servo Robotics eine kostengünstige Umgebungssortierung ermöglicht.
Das vollständige technische System besteht aus zwei Kernmodulen: Servobewegungssteuerungsmodul und Umgebungssensorik-Erfassungsmodul.
Herkömmliche Industrieroboter verlassen sich auf mehrachsige Roboterarme in Kombination mit teuren Multi-Line-LiDARs, um 3D-Wahrnehmung zu erreichen, was oft Tausende Yuan kostet. Im Gegensatz dazu nutzt Servo Robotics ein leichtes DIY-Entwicklungskonzept. Ein einziger Miniatur-Servomotor trägt einen Einpunkt-Entfernungssensor. Die programmgesteuerte Hin- und Herbewegung des Servos kombiniert Einpunkt-Entfernungsmessdaten mit Echtzeit-Winkelinformationen, um eine fächerförmige 2D-Umgebungskontur zu erstellen. Dies senkt die Entwicklungshürden für Roboter mit autonomer Hindernisvermeidung und Geländedetektion drastisch und macht es zur Standardlösung für die Robotik-Ausbildung an Universitäten, kompakte UAVs und Inspektionsroboter.
1. Funktionsweise von Servomotoren in der Servo Robotics
Servomotoren unterscheiden Winkel über PWM-Signale im Bereich von 1ms bis 2ms: Ein Puls von 1000μs entspricht dem minimalen Rotationswinkel, 2000μs dem maximalen Rotationswinkel und der Mittelpunkt 1500μs markiert die Neutralposition. Wenn das Servo Robotics-System läuft, gibt der Hauptcontroller kontinuierlich variable PWM-Signale aus, um den Servo mit konstanter Geschwindigkeit nach links und rechts zu schwingen. Gleichzeitig liest er die Entfernungswerte des Sensors aus und paart jedes Set an Winkel + Entfernung-Daten eins zu eins.
Beispiel für die Grundlogik: Wenn der Servo auf 30° rotiert, erkennt das LiDAR ein Hindernis 20 Meter voraus; bei 90° zeigt das Entfernungsmessresultat keine Hindernisse innerhalb von 50 Metern. Das Programm aggregiert alle Datenpunkte, um die Hindernisverteilung im vorderen Sichtfeld zu kartieren, und liefert ein vereinfachtes Laserscanning, das teure 360° rotierende LiDARs ersetzt.
2. Drei Hauptanwendungsszenarien von Servo Robotics
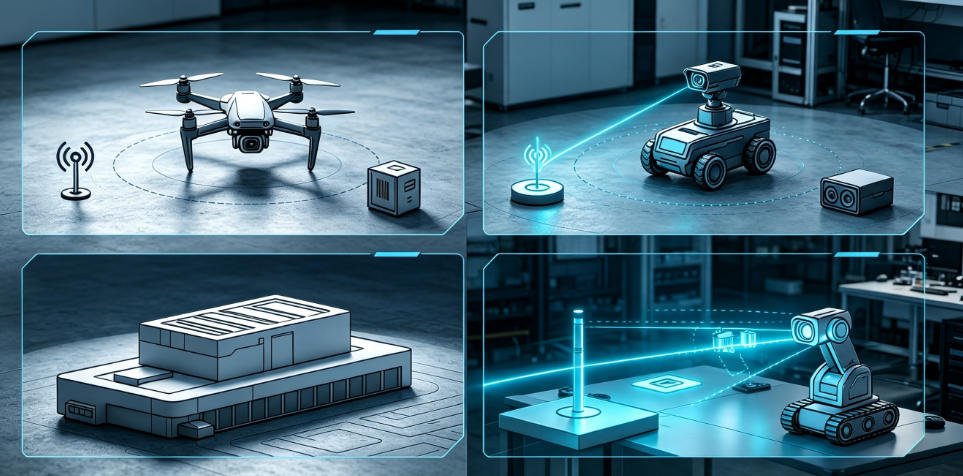
(1) Flugbasierte Servo-Perzeptionssysteme (UAV-Industrie)
Dies ist die kommerziell am weitesten entwickelte Anwendung von Servo Robotics, die in Pflanzenschutz-UAVs, Mapping-UAVs und Inspektions-UAVs weit verbreitet ist.
Kernvorteile:
- Ein fest nach unten gerichtetes LiDAR misst nur die vertikale Höhe direkt darunter, während das Servo-Scanning einen vorderen fächerförmigen Bereich abdeckt, um Hindernisse wie Bäume, Strommasten und steile Hänge im Voraus zu erkennen.
- In Kombination mit Dual-Echo-LiDAR kann das System gleichzeitig Baumkronen und die tatsächliche Geländehöhe identifizieren, um präzises Gelände-Following zu ermöglichen.
- Das Gesamtgewicht der Baugruppe beträgt nur etwa 20g und hat somit nur minimale Auswirkungen auf die Akkulaufzeit kompakter UAVs.
Typische Projekte: Gelände-Following für Pflanzenschutz-UAVs, vorderes Hindernisvermeiden für FPV-Drohnen, Höhenkalibrierung für Mapping-UAVs.
(2) Autonome mobile Bodenroboter
Autonome Inspektionsfahrzeuge, Bildungs-Wettbewerbsroboter und Lager-AGVs stellen das zweite große Anwendungsfeld für Servo Robotics dar.
Kernvorteile:
- Eliminiert die Notwendigkeit teurer 360° rotierender LiDARs und senkt die Einstiegsentwicklungskosten drastisch.
- Horizontal schwingende Servo-Gantries arbeiten mit Pfadplanungsalgorithmen zusammen, um autonome Hindernisvermeidung und Umleitungsnavigation zu ermöglichen.
- Wasserdichte Sensoren sind für den Außeneinsatz verfügbar und passen sich an regnerische, staubige und andere raue Umgebungen an.
Typische Projekte: Campus-Inspektionsroboter, autonome Lager-Transportfahrzeuge, Hindernisvermeidungsroboter für Universitäts-Elektronikdesign-Wettbewerbe.
(3) Festpunkt-Überwachungs-Servo-Scanning-Ausrüstung
Servo Robotics-Lösungen werden auch in den Bereichen Industrie- und Umweltüberwachung weitgehend eingesetzt.
Kernvorteile:
- Vertikal montierte Servo-Gantries treiben das LiDAR, um es auf und ab zu schwingen, und decken einen breiten Höhenbereich ab.
- 100-Meter-Langstrecken-LiDAR ermöglicht kontaktlose Fernüberwachung und beseitigt die Notwendigkeit für Einsatzpersonal, gefährliche Zonen zu betreten.
- Unterstützt die Verbindung zu IoT-Plattformen für die Echtzeit-Fernansicht von Daten.
Typische Projekte: Überwachung von Hangdeformationen in Minen, Fernmessung des Flusspegels, Materialstanderkennung in Silos.

II. Kerntechnische Herausforderungen bei der Entwicklung von Servo Robotics
Die meisten Entwickler stoßen beim Aufbau von Servo-Scanning-Systemen auf drei häufige Probleme: Datenverzerrung, Scan-Verzögerung und ungenaue Entfernungsmessung. Diese Probleme entstehen aus Kompatibilitätsmängeln zwischen Servo-Hardware und Messsensoren:
-
Gantry-Vibrationen verschlechtern die Entfernungsmessgenauigkeit
Die Hochgeschwindigkeits-Hin-und-Herbewegung von Servomotoren erzeugt geringfügiges Zittern. Instabile Sensormontagestrukturen verursachen einen Laserstrahlversatz, was zu unregelmäßigen Entfernungsablesungen führt. Wählen Sie leichte Sensoren, um die Servobelastung zu reduzieren und Vibrationsinterferenzen zu unterdrücken.
-
Asynchrone Zeitplanung der Datenerfassung
Es besteht eine Zeitverzögerung zwischen Servo-Winkelaktualisierungen und LiDAR-Datenablesungen, was zu fehlerhaften Winkel-Entfernungspaaren und verzerrten Hindernisumrissen führt. Zwei Lösungen: Verwenden Sie LiDAR mit hoher Aktualisierungsrate oder synchronisieren Sie Servo-Bewegung und Sensorauslesung in den Hauptcontroller-Programmen.
-
Einschränkungen für den Außeneinsatz
Herkömmliche kompakte Entfernungsmessmodule verfügen über keine Wasser- und Staubdichtigkeit und laufen bei Kontakt mit der Außenluft Gefahr, beschädigt zu werden. Sensoren mit geringer Temperaturtoleranz erzeugen unter extremen Hitze- oder Kältebedingungen große Entfernungsmessfehler, was den Außeneinsatz von Servo Robotics-Geräten einschränkt.
-
Schlechte Kommunikationskompatibilität
Viele Entfernungssensoren unterstützen nur einen einzigen seriellen Port, was die gleichzeitige Verbindung zu Flugcontrollern und Servo-Hauptplatinen umständlich macht und die Gesamtkomplexität der Entwicklung erhöht.
III. Vergleich der Servo Robotics-Sensorauswahl: Unterschiede in der Anpassung von Entfernungssensoren
-
8m Kurzstrecken-ToF-LiDAR
Nur für Indoor-Bildungs-Miniaturroboter-Servo-Projekte geeignet. Kurze Erkennungsreichweite und fehlende Wasserdichtigkeit verhindern den Einsatz auf Outdoor-UAVs und Inspektionsfahrzeugen; bei großen Entfernungen kommt es zu schweren Entfernungsmessfehlern.
-
360° rotierendes LiDAR
Bietet omnidirektionales Scanning, leidet jedoch unter hohem Gewicht, hohem Stromverbrauch und exorbitanten Kosten. Die Montage dieser Einheiten auf kompakten UAVs verkürzt die Flugzeit drastisch. Schlechte Stoßfestigkeit führt zu hohen Ausfallraten in komplexen Außenumgebungen und macht sie ungeeignet für die Entwicklung leichter Servo Robotics.
-
LW20 100m wasserdichtes LiDAR
Bietet eine ausgewogene Kombination aus leichtem Design, langer Erkennungsreichweite, Outdoor-Schutz und Multi-Plattform-Kompatibilität. Es deckt alle Servo Robotics-Entwicklungsszenarien ab, einschließlich Indoor-Lehre, Outdoor-UAVs und Bodeninspektionsfahrzeugen, und bietet ein optimales Gleichgewicht zwischen Entwicklungskosten und Geräteleistung als kostengünstige Option für Servo-Scanning-Systeme.
IV. Vier Kernherausforderungen der Servo Robotics-Entwicklung & entsprechende Lösungen
Entwickler stehen beim Aufbau von Servo-Scanning-Systemen häufig vor verzerrten Daten, Scan-Ruckeln und unzuverlässigen Entfernungsmessungen, die alle auf einer Fehlausrichtung zwischen Servo-Bewegung und Sensorauslesung beruhen.
Herausforderung 1: Gantry-Vibrationen verursachen schwankende Entfernungsmessdaten
Problembeschreibung: Mechanische Vibrationen, die während der Hochgeschwindigkeits-Servoschwingung entstehen, verschieben den LiDAR-Laserstrahl und erzeugen unregelmäßige Entfernungswerte und verzogene Hindernisumrisse.
Lösungen:
- Bevorzugen Sie leichte Sensoren, um die Servobelastung und Trägheitsvibrationen zu reduzieren.
- Verwenden Sie starre Montagestrukturen für die Gantry und vermeiden Sie flexible Halterungen.
- Implementieren Sie gleitendes Mittelwertfilter oder Kalman-Filter in der Software, um schwankende Daten zu glätten.
- Reduzieren Sie die Servoschwinggeschwindigkeit, um die Auswirkungen von Start-Stopp-Bewegungen zu minimieren.
Herausforderung 2: Desynchronisierte Zeitplanung zwischen Winkel- und Entfernungsmessdaten
Problembeschreibung: Ein Zeitversatz zwischen Servo-Winkelausgabe und LiDAR-Auslesung führt zu fehlerhaften Winkel-Entfernungspaaren und falsch positionierten Hindernissen in den Scanergebnissen.
Lösungen:
- Setzen Sie LiDAR mit Aktualisierungsraten über 100Hz ein, um die Ausleseintervalle zu verkürzen.
- Lösen Sie Servo-Bewegung und Sensorauslesung in der Programmlogik gleichzeitig aus, um die Zeitabfolgen abzugleichen.
- Lesen Sie Sensordaten über Interrupts aus, um Verzögerungen durch Hauptschleifenoperationen zu vermeiden.
Herausforderung 3: Unzureichende Anpassung an Outdoor-Szenarien
Problembeschreibung: Standard-Kompaktrangmodul verfügen über keine Wasser- und Staubdichtigkeit und gehen bei Außeneinsatz leicht kaputt; Sensoren mit engen Betriebstemperaturfenstern erzeugen in extremen Klimazonen große Entfernungsmessabweichungen.
Lösungen:
- Wählen Sie Sensoren mit IP65 oder höherer Schutzart, um die Wasserdichtigkeit auf Hardware-Ebene zu lösen.
- Wählen Sie Breitband-Sensoren (-30℃ bis +50℃) für den ganzjährigen Außeneinsatz.
- Installieren Sie bei Bedarf einfache Sonnen- und Regenschutzblenden, um die Lebensdauer zu verlängern.
Herausforderung 4: Begrenzte plattformübergreifende Kommunikationskompatibilität
Problembeschreibung: Viele Entfernungssensoren unterstützen nur eine einzige Kommunikationsschnittstelle, was die Verkabelung bei der Verbindung zu Flugcontrollern und Servo-Hauptplatinen kompliziert macht.
Lösungen:
- Bevorzugen Sie Sensoren mit dualen Serial- und I2C-Kommunikationsschnittstellen.
- Bevorzugen Sie Hardware, die nativ mit Pixhawk, Arduino, Raspberry Pi und anderen gängigen Entwicklungspattformen kompatibel ist.
- Wählen Sie Sensoren mit vollständigen Debugging-Tools, um den Aufwand für die Low-Level-Treiberentwicklung zu reduzieren.

V. Anpassungsvorteile des LW20 LiDAR in der Servo Robotics
Unter allen verfügbaren Entfernungssensoren sticht das ultrakompakte, wasserdichte LW20 LiDAR dank seiner Hardware-Spezifikationen als hochkompatible Option für Servo Robotics-Projekte hervor.
1. Ultra-leichtes 10g-Gehäuse reduziert die Servobelastung
Das LW20 wiegt ohne Kabel nur 10g. In Kombination mit einem SG90 Miniatur-Servo zur Bildung einer Scanning-Gantry bleibt das Gesamtgewicht der Baugruppe unter 20g. Dies reduziert die Trägheitsvibrationen während der Servoschwingung drastisch und verbessert die Datenstabilität erheblich, ein kritischer Leichtgewichts-Vorteil für lastempfindliche Miniatur-UAVs.
2. 100-Meter-Maximalreichweite + Dual-Echo-Ausgabe optimiert Gelände-Following
Herkömmliches Kurzstrecken-LiDAR (8–12m) erfüllt nur die Anforderungen für Indoor-Fahrzeuge und kann keine Langstrecken-vordere Hindernisvermeidung für UAVs unterstützen. Das LW20 liefert eine maximale Erkennungsreichweite von 100 Metern und unterstützt die Ausgabe von dualen First/Last-Echo-Signalen:
- First Echo: Erkennt nahe Hindernisse wie Baumkronen und Stromleitungen.
- Last Echo: Dringt durch Vegetationslücken, um die tatsächliche Geländehöhe zu messen.
Diese Funktion ermöglicht es Servo Robotics Gelände-Following-Systemen, Vegetationsbaldachin und Boden genau zu unterscheiden, was die Kollisionsrisiken für Pflanzenschutz-UAVs drastisch senkt.
3. IP67-Wasserdichtigkeit & Breitband-Temperaturdesign erweitert Outdoor-Anwendungsfälle
Das LW20 verfügt über eine IP67-Schutzart, die Regenbespritzungen und Staubansammlungen standhält, mit einem Betriebstemperaturbereich von -30℃ bis +50℃. Servo Robotics-Systeme für Outdoor-Inspektionsfahrzeuge und Feld-Mapping-UAVs beseitigen die Notwendigkeit für benutzerdefinierte wasserdichte Gehäuse und vereinfachen das mechanische Design.
4. Duale Kommunikationsschnittstellen kompatibel mit gängigen Entwicklungspattformen
Ausgestattet mit Serial- und I2C-Kommunikationsprotokollen bietet das LW20 eine native Kompatibilität mit Pixhawk-Flugcontrollern, während Arduino- und Raspberry Pi-Entwickler eine direkte Verkabelung ohne Adapter implementieren können. Eine maximale Datenaktualisierungsrate von 388Hz passt perfekt zum Hochgeschwindigkeits-Servo-Scanning, um eine synchronisierte Datenerfassung aufrechtzuerhalten.
Ultra kleines kompaktes wasserdichtes Laser-Entfernungsmessgerät LW20 100 Meter Pixhawk-kompatibel

VI. Fazit: Entwicklungsaussichten von Servo Robotics
Als kostengünstige und äußerst flexible Lösung für die Roboterwahrnehmung entwickelt sich Servo Robotics von DIY-Projekten für Hobbyanwender hin zum kommerziellen Einsatz in großem Maßstab. Fortschritte bei der Präzision miniaturisierter Servos und sinkende LiDAR-Kosten werden den Leistungsabstand zwischen Servoscan-Systemen und professionellem rotierendem LiDAR kontinuierlich verringern, während der Kostenvorteil weiter wächst.
Ob in der universitären Robotikausbildung, bei industriellen Anwendungen von UAVs oder bei der Entwicklung industrieller Überwachungsgeräte – Servo Robotics bietet einen technischen Weg, „mit minimalen Hardwareinvestitionen die Wahrnehmungsfähigkeiten zu maximieren“. Wer die grundlegende Funktionsweise von Servo Robotics beherrscht, erhält einen kostengünstigen Einstieg in autonome Roboterwahrnehmungssysteme.


Please upload banner from store admin blog pages