ToF-Tiefenerfassung für eine schnellere, intelligentere Navigation mobiler Roboter
Wie ermöglicht die ToF-Tiefenerfassung eine schnellere, intelligentere und markerlose Navigation mobiler Roboter?
Eine zentrale 3D-Wahrnehmungstechnologie für Hochgeschwindigkeitsautonomie und verkörperte Intelligenz
Während die mobile Robotik sich rasant weiterentwickelt, werden autonome mobile Roboter (AMRs) zu einer zentralen Säule der intelligenten Fertigung, smarten Logistik, Servicerobotik und autonomen Inspektion. Branchenstudien zufolge ist der globale Markt für mobile Roboter im letzten Jahrzehnt explosionsartig gewachsen, wobei die Einsatzzahlen um mehr als eine Größenordnung zugenommen haben.
Noch wichtiger ist, dass die Nachfrage der Industrie nicht mehr nur auf langsame Indoor-Roboter in strukturierten Umgebungen beschränkt ist. Der Fokus verschiebt sich hin zu schnellen, semi-outdoor und voll outdoor agierenden mobilen Robotern, darunter:
-
Unbemannte Lieferroboter
-
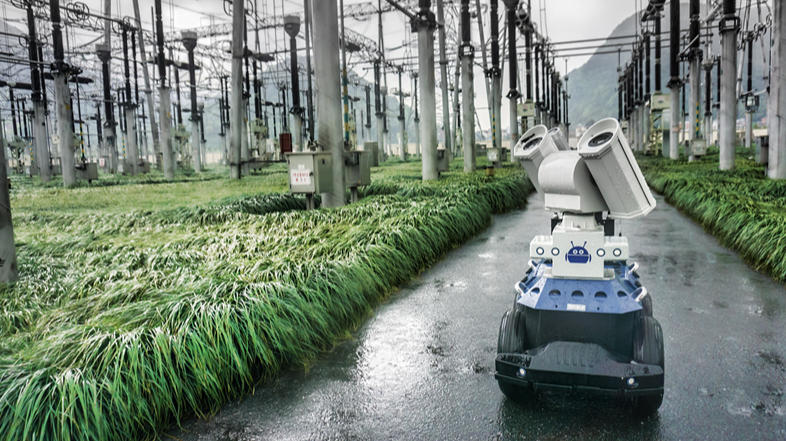
Autonome Inspektions- und Patrouillenroboter
-
Landwirtschafts- und Bergbauroboter
-
Logistikroboter für Häfen, Flughäfen und Campus
Hinter dieser Transformation hat sich die ToF-Tiefenerfassungstechnologie (Time-of-Flight) als eine der wichtigsten Technologien für die Wahrnehmung etabliert.
Was sind autonome mobile Roboter (AMRs)?
Autonome mobile Roboter (AMRs) sind intelligente Robotersysteme, die in der Lage sind:
-
Ihre Umgebung wahrzunehmen
-
Sich in Echtzeit zu lokalisieren
-
Pfade dynamisch zu planen und anzupassen
-
Hindernisse zu umfahren und sicher mit Menschen zu interagieren
Typische AMRs integrieren mehrere Sensoren wie LiDAR, ToF-Tiefenkameras, RGB-/RGB-D-Kameras und IMUs, kombiniert mit SLAM (Simultaneous Localization and Mapping) und Bewegungsplanungsalgorithmen.
Im Vergleich zu herkömmlichen AGVs, die auf festen Routen oder Infrastruktur basieren, bieten AMRs:
-
Markerlose Navigation
-
Dynamische Anpassung an die Umgebung
-
Höhere Flexibilität und Sicherheit
-
Einfachere Bereitstellung und Skalierbarkeit

Von langsamer Automatisierung zu schnellen mobilen Robotern
Frühe mobile Roboter wurden hauptsächlich in kontrollierten Innenräumen eingesetzt, wie etwa in Lagerhäusern und Produktionslinien. Aufgrund von Einschränkungen bei Wahrnehmung und Rechenleistung arbeiteten diese Roboter mit niedrigen Geschwindigkeiten und waren stark auf vordefinierte Routen angewiesen.
Der Aufstieg von:
-
E-Commerce-Logistik
-
Flexibler Fertigung
-
Lieferung auf Abruf
-
Smarten Fabriken
hat ein dringendes Bedürfnis nach schnelleren, reaktionsschnelleren und intelligenteren mobilen Robotern geweckt.
Dieser Wandel von langsamer zu schneller Autonomie hängt grundlegend von einer Fähigkeit ab:
👉 schnelle, präzise und stabile 3D-Wahrnehmung
Und genau hier wird ToF-Tiefenerfassung unverzichtbar.
Warum ToF-Tiefenerfassung für schnelle mobile Roboter unerlässlich ist
Bei höheren Geschwindigkeiten müssen Roboter den Wahrnehmungs-Entscheidungs-Aktionszyklus innerhalb von Millisekunden abschließen. Dies stellt hohe Anforderungen an die Sensortechnologie.
Tiefenmessung im Millisekundenbereich
ToF-Tiefenkameras berechnen die Entfernung, indem sie messen, wie lange das Licht benötigt, um ein Objekt zu erreichen und zurückzukehren, und erfassen so in Millisekunden vollständige Tiefeninformationen der Szene – und gewährleisten so eine stabile Wahrnehmung selbst bei schnellen Bewegungen.
3D-Ausgabe mit hoher Bildrate
ToF liefert kontinuierlich dichte 3D-Tiefenkarten und Punktwolken mit hohen Bildraten und stellt zuverlässige Daten für:
-
Schnelle Pfadplanung
-
Hindernisvorhersage
-
Trajektorienoptimierung
Robuste Leistung bei anspruchsvollen Lichtverhältnissen
Als aktive Erfassungstechnologie liefert TOF (Time-of-Flight) auch unter folgenden Bedingungen zuverlässige Ergebnisse:
-
Starkem Sonnenlicht
-
Gegenlicht und Schatten
-
Schnell wechselnden Lichtverhältnissen
Dies macht ToF besonders geeignet für industrielle und semi-outdoor Umgebungen.
ToF + KI: Intelligenteres Verhalten schneller Roboter
In Kombination mit KI-Wahrnehmungs- und Entscheidungsalgorithmen ermöglicht ToF-Tiefenerfassung fortschrittliche Roboterintelligenz:
Hinderniserkennung und -klassifizierung in Echtzeit
Mithilfe von 3D-Tiefendaten können Roboter die Position, Größe und Kategorie von Hindernissen (Menschen, Geräte, Fracht) identifizieren und so differenzierte Ausweichstrategien anwenden.
Dynamische Pfadanpassung
Bei hohen Geschwindigkeiten erfordern unerwartete Hindernisse eine sofortige Reaktion. ToF liefert räumliche Aktualisierungen in Echtzeit, sodass Roboter ihre Pfade sofort neu planen können.
Präzises Ausweichen und Notbremsung
Eine genaue Tiefenmessung ermöglicht es Robotern, Risiken früher vorherzusagen, was zu reibungsloseren Ausweichmanövern und zuverlässigen Notstopps führt.
Von 'langsamen Transportmitteln' zu schnellen intelligenten Ausführern
Mit ToF-Tiefenerfassung entwickeln sich mobile Roboter zu:
-
Schnellen autonomen Plattformen
-
Intelligenten Ausführungseinheiten mit räumlichem Verständnis
-
Zentralen Automatisierungsknoten für kontinuierliche Großoperationen
Diese Entwicklung verbessert die Effizienz in Logistik-, Fertigungs- und Service-Szenarien drastisch.

Von Innenräumen nach draußen: Erweiterung der Einsatzgrenzen von Robotern mit ToF
Outdoor-Umgebungen bringen Herausforderungen mit sich, die weit über Indoor-Szenarien hinausgehen:
-
Starkes Sonnenlicht und nächtliche Bedingungen
-
Regen, Nebel und Schnee
-
Steigungen, unebenes Gelände und unstrukturierte Straßen
Im Vergleich zu herkömmlichen 2D-Bildsystemen bieten ToF-Tiefenkameras:
-
Beleuchtungsunabhängige Wahrnehmung
-
Direkte Tiefenmessung im realen Maßstab
-
Kostengünstige Ergänzung zu LiDAR
Infolgedessen wird ToF häufig eingesetzt bei:
-
Outdoor-Lieferrobotern
-
Autonomen Inspektionsrobotern
-
Landwirtschafts- und Bergbaurobotern
-
Sicherheits- und Reinigungsrobotern
ToF + LiDAR + IMU Multi-Sensor-Fusion ist zu einer Standardarchitektur für Outdoor-Mobile-Roboter geworden.
Von autonomer Mobilität zu verkörperter Intelligenz
Die moderne Robotik entwickelt sich hin zu verkörperter Intelligenz, bei der Wahrnehmung, Kognition, Entscheidungsfindung und physische Aktion eng miteinander verknüpft sind.
Um dies zu erreichen, müssen Roboter mehr tun als sich zu bewegen – sie müssen den 3D-Raum in Echtzeit verstehen.
ToF als 'räumliches Erkenntnisorgan' von Robotern
Innerhalb von Systemen verkörperter Intelligenz bietet ToF-Tiefenerfassung:
-
Echtzeit-3D-Umgebungsmodellierung
-
Präzises Verständnis von Objektgröße, -form und räumlichen Beziehungen
-
Geschlossenen Regelkreis für Manipulation, Ausweichen und Zusammenarbeit
Von Hinderniserkennung zu Szenenverständnis
Herkömmliche Roboter konzentrieren sich auf die Erkennung von Hindernissen. Verkörperte Intelligenz erfordert:
-
Verständnis der Objektfunktion und Durchfahrbarkeit
-
Beurteilung, ob Objekte überfahren, geschoben oder manipuliert werden können
-
Kontinuierliche Verhaltensoptimierung basierend auf Feedback
ToF + KI-semantische Wahrnehmung ermöglicht diesen Übergang von Wahrnehmung zu Verständnis.
ToF in verschiedenen Roboterformen
ToF-Tiefenerfassung unterstützt verkörperte Intelligenz über Robotertypen hinweg:
-
Humanoide Roboter: Gleichgewicht, Gangstabilität, Hand-Augen-Koordination
-
Vierbeinige Roboter: Geländewahrnehmung und Fußplatzierung
-
Spezialisierte mobile Roboter: Inspektion, Outdoor-Einsätze und industrielle Aufgaben

Multimodale Wahrnehmung: ToF als Kernsensor
In realen Systemen arbeitet ToF zusammen mit:
-
RGB-Kameras (semantisches Verständnis)
-
LiDAR (Fernfeld-Wahrnehmung)
-
IMUs (Bewegungsschätzung)
-
Taktile Sensoren (Interaktionsfeedback)
ToF schließt die kritische Lücke zwischen Bildverarbeitung und LiDAR, indem es dichte, Echtzeit-strukturierte 3D-Daten liefert, was es zu einer Standardkomponente in fortschrittlichen Robotik-Wahrnehmungssystemen macht.
Navigations-Upgrade: ToF ermöglicht markerloses SLAM
Herkömmliche Navigation beruht auf QR-Codes oder Magnetstreifen, was die Flexibilität einschränkt.
Mit ToF-basiertem SLAM erreichen Roboter:
-
Markerlose Navigation
-
Plug-and-Play-Bereitstellung
-
Robuste Lokalisierung in Umgebungen mit wenig Textur
ToF verbessert:
-
Visuelles SLAM
-
Tiefen-basiertes SLAM
-
Multi-Sensor-Fusion SLAM
Wahrnehmungs-Upgrade: Von 2D zu echtem 3D
Die 2D-Wahrnehmung erkennt Ebenen.
ToF ermöglicht ein volumetrisches Verständnis und unterstützt:
-
3D-Hindernisvermeidung
-
Mensch-Roboter-Kollaboration
-
Koordination mehrerer Roboter
-
Hochregal- und komplexe Manipulationsaufgaben
Von Punktwolken zu semantischer Intelligenz
ToF erzeugt dichte Punktwolken, aber Intelligenz entsteht durch Interpretation.
Mit KI-Integration können Roboter:
-
Menschen, Fahrzeuge und Geräte unterscheiden
-
Bewegliche vs. feste Objekte identifizieren
-
Szenen-Semantik wie Wege und Gefahrenzonen verstehen
Dies markiert den Übergang vom 'Sehen' zum 'Denken.'
Fazit: ToF als Beschleuniger der Intelligenz mobiler Roboter
Von niedrigen zu hohen Geschwindigkeiten, von Innen- zu Außenbereichen und von autonomer Mobilität zu verkörperter Intelligenz – die ToF-Tiefenerfassung war stets eine Schlüsseltechnologie.
Da ToF-Sensoren hinsichtlich Kosten, Leistung und Integration weiterhin Fortschritte machen, wird sich ihre Rolle in:
-
mobilen Robotern
-
autonomem Fahren
-
intelligenter Sicherheit
-
industrieller Bildverarbeitung
nur noch weiter ausweiten.
Zukünftige mobile Roboter werden nicht nur schneller und weiter fahren – sie werden genauer wahrnehmen, tiefer verstehen und intelligenter handeln.
Die ToF-Tiefenerfassung ist das Fundament, das dies möglich macht.
Slamtec RPLIDAR A2 A3 S1 S2 S3 Lidar Front-End-Ethernet-Adapter

Kundendienst:
Unser professionelles technisches Team, das auf 3D-Kamera-Entfernungsmessung spezialisiert ist, steht Ihnen jederzeit gerne zur Verfügung. Wenn Sie nach dem Kauf Ihrer TOF-Kamera auf Probleme stoßen oder Fragen zur TOF-Technologie haben, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen technischen Kundendienst und ein erstklassiges Nutzererlebnis zu bieten und Ihnen sowohl beim Kauf als auch bei der Nutzung unserer Produkte Sicherheit zu geben.


Please upload banner from store admin blog pages