ToF-Technologie für zuverlässige markerlose Navigation in mobilen Robotern
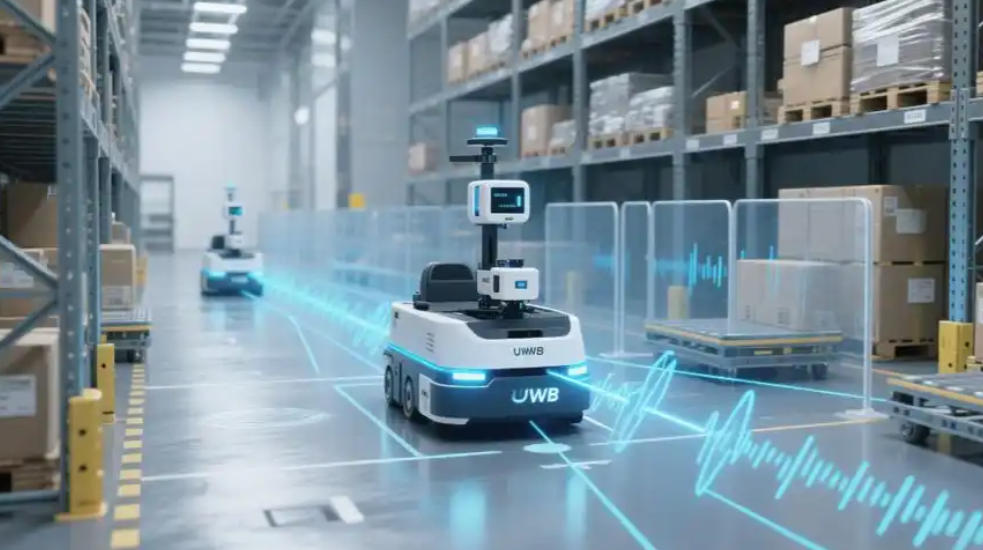
Wie ermöglicht ToF-Technologie eine zuverlässige markerlose Navigation für Roboter?
Eine 3D-Wahrnehmungsbasis für autonome, kartenlose und hochrobuste Navigation
Mit der rasanten Entwicklung von Robotik, autonomem Fahren, AMR-/AGV-Systemen und intelligenter Logistik werden herkömmliche Navigationsmethoden, die auf QR-Codes, Magnetbändern, reflektierenden Markern oder fester Infrastruktur basieren, zunehmend zum Engpass für Skalierbarkeit und Flexibilität.
Infolgedessen entwickelt sich markerlose Navigation – auch bekannt als kartenlose Navigation oder infrastrukturfreie Navigation – zur dominierenden Methode für mobile Roboter der nächsten Generation. Unter den unterstützenden Technologien spielt TOF (Time-of-Flight) -Tiefensensorik eine entscheidende Rolle, da sie eine räumliche 3D-Wahrnehmung in Echtzeit, absolut und zuverlässig ermöglicht, selbst in komplexen und dynamischen Umgebungen.
Dieser Artikel erklärt systematisch, wie ToF-Tiefenkameras eine robuste markerlose Navigation ermöglichen, und behandelt technische Prinzipien, zentrale Vorteile, Algorithmenintegration, reale Anwendungen und zukünftige Entwicklungstrends.
Was ist markerlose Navigation?
Markerlose Navigation bezeichnet die Fähigkeit eines Roboters, autonom zu navigieren, ohne sich auf künstliche externe Referenzen zu verlassen, wie zum Beispiel:
-
QR-Codes oder Fixpunkte
-
Reflektierende Orientierungspunkte
-
Magnetstreifen oder Leitschienen
-
Vormontierte Beacons oder feste Referenzpunkte
Stattdessen verlassen sich Roboter vollständig auf interne Sensoren und Algorithmen, um die Umgebung wahrzunehmen, Karten zu erstellen, sich zu lokalisieren und in Echtzeit Pfade zu planen.
Im Kern wird markerlose Navigation von Folgendem angetrieben:
👉 Wahrnehmung in Echtzeit
👉 Lokalisierung und Kartierung in Echtzeit (SLAM)
👉 Dynamische Entscheidungsfindung und Anpassung an die Umgebung
Dieser Ansatz ermöglicht eine flexible Bereitstellung, schnelle Skalierung und kontinuierlichen Betrieb in sich verändernden Umgebungen.

Warum ToF-Technologie für markerlose Navigation entscheidend ist
Bei Anwendungen wie AGV-/AMR-Navigation, Lagerautomatisierung, autonomer Zustellung und mobiler Robotik erfordert markerlose Navigation ein Wahrnehmungssystem, das:
-
Unabhängig von Umgebungsmarkern ist
-
Robust gegenüber Änderungen von Beleuchtung und Textur ist
-
In der Lage ist, räumliche Zusammenhänge in Echtzeit zu erfassen
ToF (Time-of-Flight)-Tiefensensorik erfüllt diese Anforderungen und ist zu einer der zuverlässigsten Wahrnehmungslösungen für markerlose Navigationssysteme geworden.
Einführung in die ToF (Time-of-Flight)-Tiefensensorik
ToF-Tiefensensorik ist eine aktive 3D-Wahrnehmungstechnologie. Ihr Funktionsprinzip ist einfach:
Der Sensor sendet moduliertes Nahinfrarotlicht (NIR) in die Umgebung und misst präzise die Zeit- oder Phasenverzögerung des reflektierten Lichts, das zum Sensor zurückkehrt. Mithilfe der Lichtgeschwindigkeit berechnet er den absoluten Abstand zu jedem Punkt in der Szene.
Im Gegensatz zu 2D-Kameras oder passiven Bildverarbeitungssystemen geben ToF-Tiefenkameras direkt Tiefenkarten in realem Maßstab und dichte 3D-Punktwolken aus, sodass Roboter räumliche Strukturen erfassen können, ohne auf Textur, Farbe oder künstliche Orientierungspunkte angewiesen zu sein.
Wichtige Suchbegriffe, die natürlich abgedeckt sind:
ToF-Tiefenkamera, 3D-Tiefensensorik, Echtzeit-Punktwolke, aktiver Tiefensensor, Roboterwahrnehmung
Zentrale Vorteile von ToF-Tiefenkameras für markerlose Navigation
Im Vergleich zu Stereo-Vision, strukturiertem Licht oder Ultraschallmessung bieten ToF-Sensoren mehrere entscheidende Vorteile für die autonome Navigation.
1. Echtzeit-Tiefenwahrnehmung mit hoher Präzision
ToF-Kameras liefern pixelgenaue Tiefendaten mit hohen Bildraten (30–60 fps oder höher) und unterstützen so die Modellierung der 3D-Umgebung in Echtzeit sowie eine schnelle Navigation.
2. Hohe Robustheit gegenüber Beleuchtungsbedingungen
Da ToF aktive Beleuchtung und phasenbasierte Messung verwendet, funktioniert es zuverlässig unter:
-
Schwachen Lichtverhältnissen oder bei Dunkelheit
-
Starkem Umgebungslicht
-
Umgebungen mit hohen Kontrasten oder reflektierenden Oberflächen
Dies macht ToF für hybride Navigationsszenarien in Innen- und Außenbereichen geeignet.
3. Geringe Latenz und deterministischer Output
Die Tiefenberechnung wird weitgehend hardwarebeschleunigt, wodurch komplexe Stereo-Matching- oder Merkmalsextraktionsprozesse vermieden werden. Dies führt zu einer geringen End-zu-End-Latenz, die für die Echtzeit-Hindernisvermeidung und Regelkreisläufe entscheidend ist.
4. Stabilität in dynamischen Umgebungen und Umgebungen mit wenig Textur
ToF ist nicht von statischen visuellen Merkmalen oder Texturen abhängig. Es liefert konsistente Ergebnisse in:
-
Menschenmengen
-
Beweglichen Hindernissen
-
Weißen Wänden, Metallregalen oder reflektierenden Böden

Wie ToF zuverlässige markerlose Navigation ermöglicht
In einem System für markerlose Navigation müssen Roboter kontinuierlich Folgendes ausführen:
-
3D-Umgebungswahrnehmung
-
Kartierung und Lokalisierung (SLAM)
-
Hinderniserkennung und -vermeidung
-
Pfadplanung und Bewegungssteuerung
Die ToF-Tiefensensorik liefert die grundlegenden räumlichen Daten für all diese Aufgaben.
Räumliche Wahrnehmung in realem Maßstab
ToF liefert absolute Abstandsmessungen, sodass Roboter die Größe, den Abstand und den Sicherheitsabstand zu Objekten genau einschätzen können – ganz ohne künstliche Marker.
Verbesserte SLAM-Genauigkeit und -Stabilität
Wenn ToF-Tiefendaten in visuelles SLAM, RGB-D-SLAM oder Multi-Sensor-Fusion-SLAM integriert werden, dann:
-
Reduzieren sie Maßstabsunsicherheiten
-
Verbessern sie die Robustheit in Umgebungen mit wenigen Merkmalen
-
Erhöhen sie die Lokalisierungsgenauigkeit im Laufe der Zeit
Enthaltene SEO-Schlüsselwörter:
ToF SLAM, markerloses SLAM, Roboterlokalisierung ohne Marker, RGB-D SLAM
Autonome Entscheidungsfindung in komplexen Räumen
In Umgebungen wie engen Gängen, reflektierenden Lagern oder Innenräumen mit wenig Textur liefert ToF konsistente Tiefendaten für Navigation und Bewegungsplanung.
Wichtige Anwendungen von markerloser Navigation auf ToF-Basis
ToF-Tiefensensorik wird in zahlreichen Bereichen der Robotik eingesetzt:
-
Autonome mobile Roboter (AMRs)
-
AGVs in der intelligenten Logistik
-
Service- und Zustellroboter
-
Inspektions- und Patrouillenroboter
-
Autonome Fahrsysteme mit niedriger Geschwindigkeit
Typische Anwendungsfälle sind:
-
Flexible Lagerautomatisierung ohne Infrastrukturänderungen
-
Autonome Navigation in öffentlichen Räumen
-
Dynamische Hindernisvermeidung in überfüllten Umgebungen
ToF + markerlose Navigation: Kerntechnologische Integration
1. Markerlose Lokalisierung mit hoher Präzision
ToF-Tiefenkameras bieten eine Tiefengenauigkeit im Zentimeterbereich und ermöglichen es Robotern, sich in unbekannten oder sich verändernden Umgebungen zu lokalisieren, wenn sie kombiniert werden mit:
-
Visuellem SLAM
-
ToF-basiertem SLAM
-
LiDAR-ToF-Fusions-SLAM
Dies ermöglicht echte kartenlose oder kartenarme Navigation, wodurch Bereitstellungskosten und Wartungsaufwand reduziert werden.
2. Echtzeit-Hindernisvermeidung in dynamischen Umgebungen
Im Gegensatz zu 2D-Bildverarbeitungssystemen misst ToF direkt Abstände und ermöglicht:
-
Zuverlässige Erkennung statischer und dynamischer Hindernisse
-
Genaue Abstand- und Volumenabschätzung
-
Sichere Navigation bei höheren Geschwindigkeiten
Dies ist besonders wertvoll für Lagerroboter, Zustellroboter und Service-Roboter, die in der Nähe von Menschen arbeiten.
3. Von 2D-Vermeidung zu echter 3D-Pfadplanung
Herkömmliche auf 2D-LiDAR basierende Navigation arbeitet mit der Annahme einer Ebene, was die Wahrnehmung von Höhe, Steigung und überhängenden Objekten einschränkt.
ToF ermöglicht ein vollständiges räumliches Verständnis, sodass Roboter können:
-
Hindernishöhe und Passierbarkeit bewerten
-
Überhängende Hindernisse und Bodenunebenheiten erkennen
-
Steigungen, Rampen und Stufen verstehen
-
Dichte 3D-Punktwolkenkarten erstellen
Dies unterstützt 3D-SLAM, Voxel-Kartierung und semantische Navigation und verbessert die Erfolgsrate der Navigation erheblich.

Vorteile von ToF in komplexen realen Umgebungen
Industrie- und Lagerumgebungen
-
Mehrstöckige Regalsysteme
-
Gabelstapleraktivität
-
Unebene Böden und Deckenkonstruktionen
ToF hilft Robotern, sichere Durchfahrbereiche von Gefahrenzonen zu unterscheiden.
Öffentliche Räume
-
Menschenmengen und dynamische Hindernisse
-
Einkaufs- und Rollstühle, temporäre Installationen
-
Gemischte Rampen und Stufen
3D-Wahrnehmung verbessert die Sicherheit und das Zusammenleben von Mensch und Roboter.
Outdoor- und Agrarrobotik
-
Unwegsames Gelände
-
Unterschiedliche Vegetationshöhen
-
Unstrukturierte Umgebungen
ToF ermöglicht ein präzises Verständnis des Geländes und eine stabile Navigation.
Multisensor-Fusion: ToF + LiDAR + IMU
In fortschrittlichen Systemen wird ToF in der Regel mit folgenden Sensoren kombiniert:
-
LiDAR für die Fernwahrnehmung
-
IMU für die Schätzung von Bewegung und Lage
-
RGB-Kameras für das semantische Verständnis
Dieser Fusionsansatz:
-
Erhöht die Robustheit unter extremen Bedingungen
-
Reduziert das Risiko eines Ausfalls eines einzelnen Sensors
-
Erhöht die allgemeine Zuverlässigkeit der Navigation
Zukünftige Trends: Verbreitung der markerlosen ToF-Navigation
Da ToF-Sensoren in puncto Auflösung, Kosten und Energieeffizienz weiter verbessert werden, wird sich ihre Verbreitung beschleunigen:
-
Erweiterung von der Innen- auf die Außenraumnavigation
-
Unterstützung für schnellere Roboter
-
Kooperative Multi-Roboter-Navigation
-
Tiefere Integration von KI-basierter Wahrnehmung und Entscheidungsfindung
ToF + SLAM + KI entwickelt sich zur Standardarchitektur für autonome Navigationssysteme der nächsten Generation.
Fazit: ToF als Kerntechnologie für markerlose Navigation
ToF-Tiefensensorik bietet echte, präzise Echtzeit-3D-Wahrnehmung und löst damit viele Einschränkungen herkömmlicher Navigationstechnologien.
Mit ToF erreichen Roboter:
-
Markerlose autonome Lokalisierung
-
Hochpräzise Hindernisvermeidung
-
Echtes räumliches 3D-Verständnis
-
Stabile und skalierbare, kartenlose Navigation
Während Robotik, intelligente Logistik, autonomes Fahren und Smart Cities sich weiterentwickeln, wird markerlose ToF-Navigation eine grundlegende Technologie für sichere, flexible und intelligente autonome Systeme bleiben.
SLAMTEC RPLIDAR S2L 30m TOF LiDAR Sensor für Navigation & Hindernisvermeidung

Kundendienst:
Unser professionelles technisches Team, das auf 3D-Kamera-Entfernungsmessung spezialisiert ist, steht Ihnen jederzeit zur Verfügung. Wenn Sie nach dem Kauf Ihrer TOF-Kamera auf Probleme stoßen oder Fragen zur TOF-Technologie haben, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen technischen Kundendienst und ein gutes Nutzererlebnis zu bieten und Ihnen sowohl beim Kauf als auch bei der Nutzung unserer Produkte Sicherheit zu geben.


Please upload banner from store admin blog pages