ToF-Tiefenerfassung für sichere und präzise Hochgeschwindigkeits-Mobilroboter
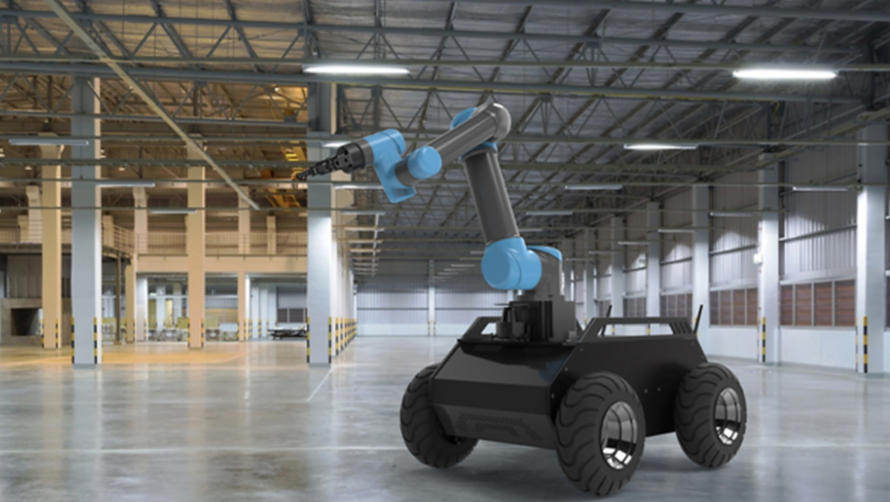
Wie kann ToF-Tiefensensorik mobile Roboter bei hohen Geschwindigkeiten sicherer und intelligenter machen?
— Ermöglicht autonome Navigation der nächsten Generation und intelligente Wahrnehmung
Mit der rasanten Entwicklung der mobilen Robotik bewegen sich Roboter von langsamen, strukturierten Umgebungen hin zu autonomem Betrieb bei hohen Geschwindigkeiten in komplexen Innen- und Außenbereichen. Diese Entwicklung erhöht die Anforderungen an Echtzeitwahrnehmung, hochpräzise Lokalisierung, dynamische Pfadplanung, Hindernisvermeidung und funktionale Sicherheitssteuerung drastisch.
Unter den verschiedenen Wahrnehmungstechnologien hat sich TOF (Time-of-Flight) Tiefensensorik als zentrale Schlüsseltechnologie für mobile Roboter bei hohen Geschwindigkeiten herauskristallisiert. Durch die Bereitstellung von 3D-Raumdaten mit geringer Latenz und hoher Genauigkeit bieten ToF-Tiefenkameras eine robuste Wahrnehmungsbasis für intelligente Navigation, Umfeldverständnis und sichere Mensch-Roboter-Interaktion in verschiedenen Anwendungsbereichen.
Was ist ToF-Tiefensensorik (Time-of-Flight)?
Time-of-Flight (ToF) ist eine aktive 3D-Tiefenmessungstechnologie, die Entfernungen bestimmt, indem sie moduliertes Licht aussendet und misst, wie lange das Licht benötigt, um von einem Objekt reflektiert zu werden.
Im Gegensatz zu passiven Bildsystemen erzeugen ToF-Tiefenkameras echte Tiefeninformationen pro Pixel in einem einzigen Bild und liefern so dichte Tiefenkarten und Punktwolken in Echtzeit. Da die ToF-Sensorik nicht von Umgebungslicht oder Oberflächentexturen abhängig ist, bietet sie eine stabile Tiefenwahrnehmung in schwach beleuchteten, kontrastreichen und texturarmen Umgebungen.
Integrierte Suchbegriffe mit hoher Suchfrequenz:
ToF-Tiefenkamera, 3D-Tiefensensorik, Echtzeit-Tiefenwahrnehmung, aktive Tiefentechnologie, robotergestützter Bildsensor
Heute wird ToF-Technologie in folgenden Bereichen häufig eingesetzt:
-
Autonome mobile Roboter (AMRs)
-
Service- und Logistikroboter
-
Autonomes Fahren und ADAS
-
Systeme mit verkörperter Intelligenz
-
Mensch-Maschine-Interaktion (HMI)
-
Industrie- und Außenrobotik

1. Hochpräzise Lokalisierung und Navigation
Wie ToF SLAM und Multi-Sensor-Fusion verbessert
Für autonome Navigation bei hohen Geschwindigkeiten ist eine genaue Lokalisierung unerlässlich. Durch die Integration von ToF-Tiefenkameras in SLAM-Algorithmen erhalten Roboter selbst in dynamischen und anspruchsvollen Umgebungen eine zuverlässige räumliche Orientierung.
Integration von Visual SLAM und LiDAR SLAM
ToF-Tiefenkameras erzeugen hochauflösende Tiefenkarten und dichte Punktwolken, die die Leistung von Visual SLAM und LiDAR SLAM erheblich verbessern. In Kombination mit RGB-Kameras und LiDAR:
-
Behalten Roboter ihre Lokalisierungsgenauigkeit in texturarmen oder schwach beleuchteten Umgebungen bei
-
Die Robustheit der Kartierung in Lagerhallen, Fabriken und unterirdischen Räumen verbessert sich
-
Die 3D-Rekonstruktion in Echtzeit unterstützt eine schnelle Pfadplanung und Re-Lokalisierung
Long-Tail-Suchbegriffe:
ToF SLAM, 3D SLAM mit Tiefenkamera, Roboterlokalisierung in Innenräumen, Roboter navigation in Lagerhallen
GNSS und RTK-GPS für schnelle Außenroboter
Bei Anwendungen im Freien ermöglicht die Kombination von ToF-Tiefendaten mit GNSS und RTK-GPS eine Positioniergenauigkeit im Zentimeterbereich, selbst bei hohen Geschwindigkeiten. Dieser hybride Ansatz gewährleistet eine zuverlässige Navigation in:
-
Baustellen
-
Landwirtschaftlichen Flächen
-
Städtischen Zustellrouten
-
Großflächigen Inspektionsumgebungen
IMU-Fusion für hochdynamische Bewegungen
Schnelle Roboter sind Vibrationen, Beschleunigung und Gyroskopdrift ausgesetzt. Die Fusion von IMU-Daten mit ToF-Tiefensensorik ermöglicht eine Echtzeit-Bewegungskorrektur und verbessert:
-
Die Genauigkeit der Pose-Schätzung
-
Die Stabilität an Hängen und unebenem Gelände
-
Die Sicherheit bei starker Beschleunigung oder Verzögerung
Multi-Sensor-Redundanz und Zuverlässigkeit
Durch die Kombination von ToF, LiDAR, RGB-D, IMU und GNSS erreichen Roboter eine Wahrnehmungsredundanz. Selbst wenn ein Sensor aufgrund von Lichtverhältnissen, Staub oder Wetterbedingungen beeinträchtigt wird, gewährleisten andere die Betriebskontinuität – entscheidend für autonome Roboter in industrieller Qualität.
2. Effiziente Pfadplanung und intelligente Entscheidungsfindung
Schnelle Roboter müssen auf Veränderungen in der Umgebung sofort reagieren. ToF-basierte Tiefenwahrnehmung bildet die räumliche Grundlage für intelligente Entscheidungsfindung:
-
Dynamische Pfadplanung: Echtzeit-Hindernisaktualisierungen ermöglichen eine adaptive Routenplanung mithilfe von A*, Dijkstra und stichprobenbasierten Algorithmen
-
KI-gestützte Optimierung: Deep-Learning-Modelle analysieren ToF-Tiefendaten, um freien Raum, Risikozonen und optimale Trajektorien zu bewerten
-
Multi-Roboter-Koordination: Gemeinsam genutzte, auf Tiefendaten basierende Karten unterstützen die kollaborative Planung und Aufgabenverteilung
SEO-Suchbegriffe:
Roboter-Pfadplanung, dynamische Navigationsalgorithmen, KI-Entscheidungsfindung für Roboter

3. Dynamische Hindernisvermeidung und funktionale Sicherheit
Sicherheit ist für Roboter, die mit hoher Geschwindigkeit oder in der Nähe von Menschen arbeiten, von größter Bedeutung.
Hinderniserkennung in Echtzeit
ToF-Tiefenkarten bieten 3D-Wahrnehmung im Millisekundenbereich und ermöglichen es Robotern, folgende Objekte zu erkennen:
-
Fußgänger
-
Fahrzeuge
-
Maschinen
-
Unerwartete Hindernisse
In Kombination mit KI-basierter Objekterkennung passen Roboter ihre Geschwindigkeit und Trajektorie dynamisch an.
Sensorfusion zur Gewährleistung der Sicherheit
Die Fusion von ToF mit LiDAR, Ultraschallsensoren und Radar verbessert die Erkennungszuverlässigkeit in überfüllten oder sich schnell verändernden Umgebungen.
Kollisionsvermeidung und Sicherheitszonen
-
Kontinuierliche ToF-Überwachung unterstützt die Notbremsung
-
Virtuelle Sicherheitszonen passen sich dynamisch an die Geschwindigkeit und Nutzlast des Roboters an
-
Gewährleistet die Einhaltung industrieller Sicherheitsstandards
4. Echtzeit-Datenverarbeitung und Hochgeschwindigkeitskommunikation
Schnelle Roboter erzeugen massive Datenströme von Sensoren.
-
Edge Computing: Die lokale Verarbeitung von ToF-Punktwolken minimiert die Latenz
-
5G und industrielle Funknetze: Ermöglichen den Echtzeit-Datenaustausch mit Kontrollzentren und Cloud-Plattformen
-
Kollaborative Robotik: Mehrere Roboter teilen räumliche Daten, um komplexe Missionen effizient auszuführen
Schlüsselbegriffe:
Edge-Computing-Robotik, Echtzeit-Roboterwahrnehmung, autonome 5G-Roboter

5. Geländeanpassung für mobile Außenroboter
Außenroboter sind Sand, Schlamm, Schnee, nassem Boden und felsigem Gelände ausgesetzt. ToF-Tiefensensorik ermöglicht ein Echtzeit-Geländeverständnis und unterstützt adaptive Bewegungsstrategien.
Intelligente Antriebssysteme
Unter Verwendung von ToF-abgeleiteten Geländedaten passen Roboter dynamisch an:
-
Drehmomentverteilung
-
Radgeschwindigkeit
-
Traktionskontrolle
Adaptive Aufhängung und Fahrwerksteuerung
ToF-Scans erkennen Höhenunterschiede und Hänge, sodass Aufhängungssysteme Dämpfung und Fahrhöhe anpassen können – zur Aufrechterhaltung der Stabilität bei hohen Geschwindigkeiten.
Reifen- und Kettenoptimierung
Tiefenbasierte Geländemodellierung ermöglicht eine intelligente Anpassung der Kontaktfläche und Traktion, was das Überwinden von Hindernissen und die Energieeffizienz verbessert.
Echtzeit-Pfadplanung mit Geländebewusstsein
Roboter erkennen Vertiefungen, Hindernisse und Hänge im Voraus, wodurch das Umkipprisiko reduziert und die Erfolgsquote von Missionen verbessert wird.
Anwendungs-Suchbegriffe:
Landwirtschaftsroboter, Außeninspektionsroboter, autonome Lieferroboter, geländegängige mobile Roboter
6. Fortgeschrittene Umfeldwahrnehmung und multimodale Intelligenz
ToF als 3D-Kognitionskern von Robotern
Moderne Roboter benötigen multimodale Wahrnehmungssysteme. In solchen Architekturen fungieren ToF-Tiefenkameras als zentraler Knotenpunkt für die 3D-Wahrnehmung im Nah- und Mittelbereich und arbeiten zusammen mit:
-
LiDAR für Langstreckenscans
-
RGB-Kameras für Textur und Semantik
-
Radar und Ultraschallsensoren für Robustheit bei widrigen Wetterbedingungen
Von Geometrie zu semantischem Verständnis
Unter Verwendung von ToF-basierten 3D-Daten gehen Roboter über die Objekterkennung hinaus zur semantischen Szenenanalyse:
-
Unterscheidung von Menschen, Fahrzeugen, Regalen und Vegetation
-
Identifizierung befahrbarer, verschiebbarer oder gefährlicher Bereiche
-
Verständnis funktionaler Zonen wie Gehwege und Sperrbereiche
Diese räumlich-semantische Fusion ermöglicht menschliches Denken in realen Umgebungen.
Allwetter- und Alllichtbetrieb
Als aktive Sensortechnologie behält ToF seine Leistung bei:
-
Nacht- oder schwach beleuchteten Bedingungen
-
Starkem Gegenlicht
-
Nebel, Regen und Schnee (mit Radarfusion)
Punktwoldenverarbeitung: Von der Wahrnehmung zur Aktion
ToF-Tiefenkameras erzeugen dichte Punktwolken, die Folgendes unterstützen:
-
3D-Kartierung und -Rekonstruktion in Echtzeit
-
Dynamische Hindernisverfolgung und Trajektorienvorhersage
-
Erstellung von Belegungsgittern und sichere Pfadplanung
Dies bildet eine geschlossene Pipeline von Wahrnehmung → Verständnis → Entscheidung → Aktion.
Fazit
Da mobile Roboter zunehmend in schnelle, komplexe und menschenzentrierte Umgebungen eingesetzt werden, ist die ToF-Tiefenerfassung zu einer Basistechnologie geworden. Sie liefert eine präzise 3D-Wahrnehmung in Echtzeit, die folgende Bereiche antreibt:
-
Hochpräzise Lokalisierung und SLAM
-
Dynamische Pfadplanung und Hindernisvermeidung
-
Funktionale Sicherheit und Mensch-Roboter-Kollaboration
-
Geländeanpassung und autonome Außenbetriebsfähigkeit
-
Semantisches Umfeldverständnis
In Kombination mit Multisensorfusion, Punktwolkenverarbeitung und KI-Algorithmen verwandelt die ToF-Tiefenerfassung Roboter von reinen Ausführern zu wirklich autonomen intelligenten Agenten – und ermöglicht sicherere, schnellere und effizientere Abläufe in Industrieautomation, intelligenter Logistik, Servicerobotik, autonomem Fahren und Außeninspektionen.
SLAMTEC RPLIDAR S3 40M LiDAR-Sensor für Roboter-Navigation & Hindernisvermeidung

Kundendienst:
Unser professionelles technisches Team, das auf 3D-Kamera-Entfernungsmessung spezialisiert ist, steht Ihnen jederzeit gerne zur Verfügung. Sollten Sie nach dem Kauf Probleme mit Ihrer ToF-Kamera haben oder Fragen zur ToF-Technologie klären möchten, können Sie uns jederzeit kontaktieren. Wir sind bestrebt, einen hochwertigen technischen Kundendienst und ein erstklassiges Nutzererlebnis zu bieten, damit Sie beim Kauf und bei der Verwendung unserer Produkte stets beruhigt sind.


Please upload banner from store admin blog pages